


 400-886-5570
全球首款半人马机器人在上海问世

 2026-07-20 17:08:24
IT之家 7 月 20 日消息,在上周末的 2026 世界人工智能大会(WAIC)现场,润科具能发布了全球首款半人马机器人。
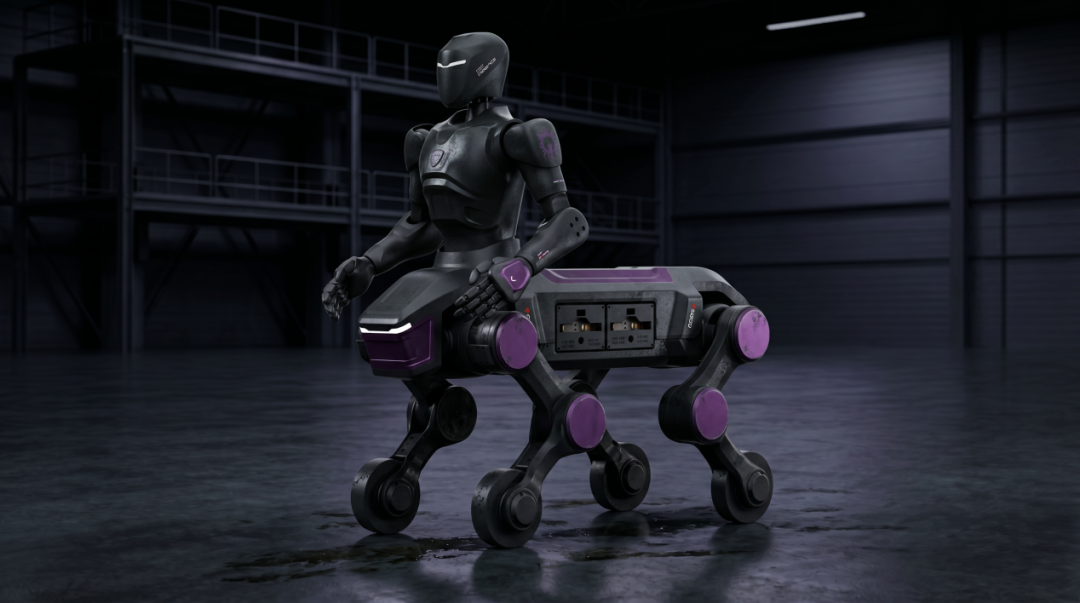
姓名:“半人马”轮足复合机器人
定位:自主巡检、消防应急抢险,针对特定场景深度定制的特种“选手”
核心技能:
使用场景:炼钢、矿山、野外、应急救援以及太空等人类不宜去的特种场景
润科具能介绍称,它的上半身保留了双臂的自由度,可以像人一样抓取、拧转、操作工具;下半身则采用四轮足构型,融合了轮式的速度与足式的高通过性。在平地可以快速行进,而对于上下坡、台阶、崎岖山路、冰雪等路面都能稳稳通过。
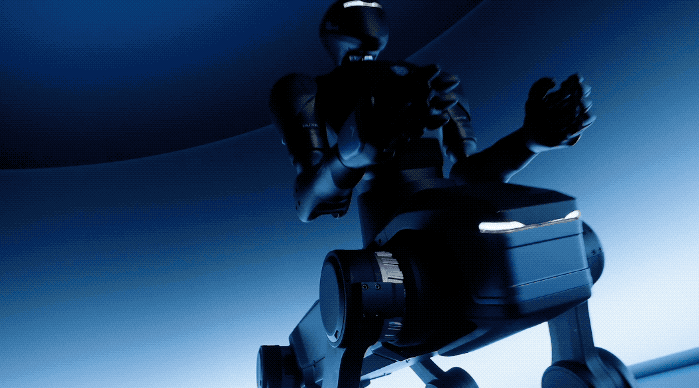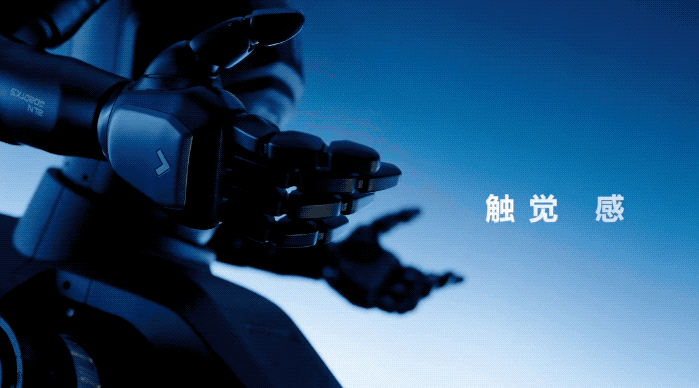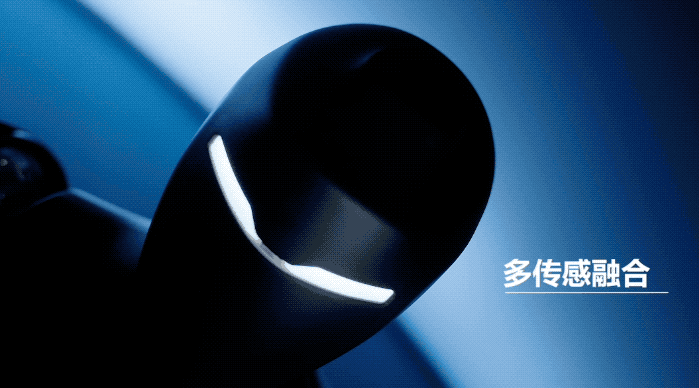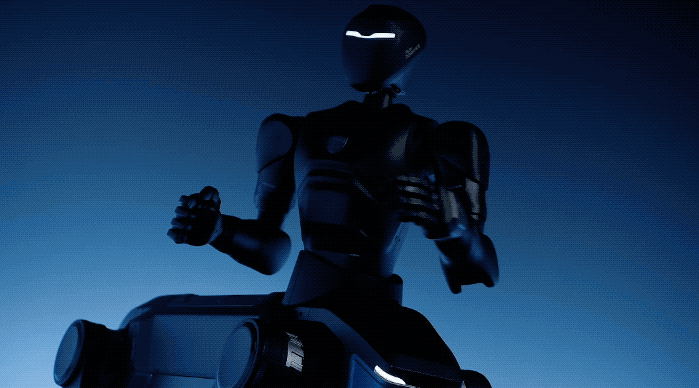
半人马机器人搭载了自主研发的端到端环境感知系统,融合激光雷达、双目视觉与深度相机,实时构建对周围环境的全域理解。它能够精准识别高温管线、阀门仪表、障碍物及人员,判断其位置与状态,自主规划路径、避障绕行、锁定作业目标,实现从感知到决策的无缝闭环。这套系统还将在持续作业中不断进化。
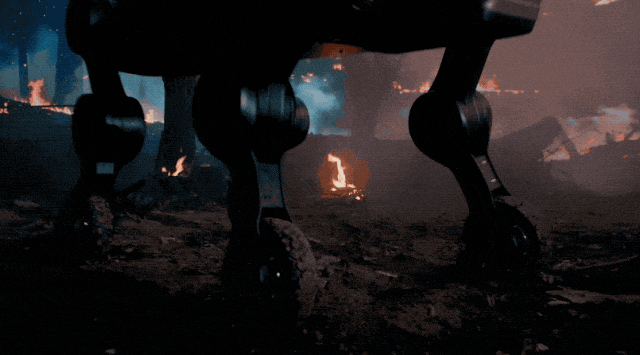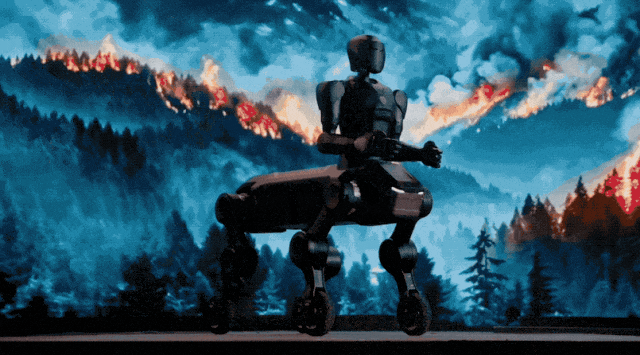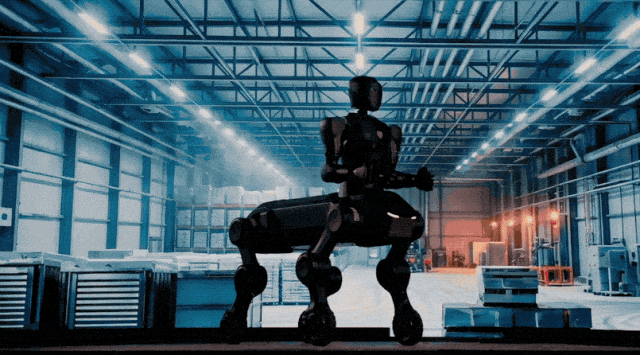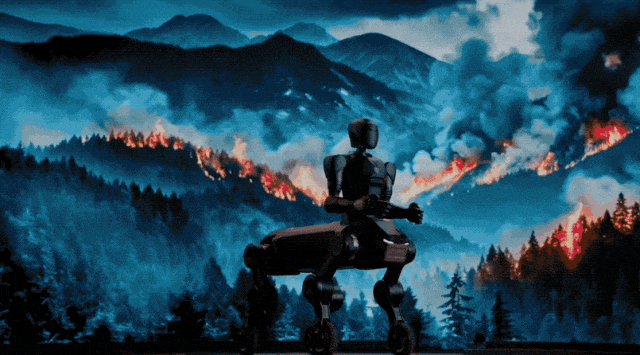
在负载能力上,它的平均负载达 100-120kg,极限静态负载可达 210kg,足以扛起各类工具与设备。它既能自主巡检、侦察、监测,发现问题后还能通过远程遥操直接上手处置 —— 清理障碍、关闭阀门、搬运物资、检修设备,统统不在话下。
整体系统按照防爆等级设计,能够胜任炼钢高温场景、油田长程巡检、核工业辐射区作业,以及消防应急抢险。
IT之家注:上海润科具能科技有限公司成立于 2025 年,由润阳科技与傅利叶共同持股,总部位于上海张江机器人谷,为特种场景提供机器人解决方案。

-
AGV调度系统数据瓶颈:没有更多数据时的优化策略AGV调度系统数据瓶颈:没有更多数据时的优化策略很多人以为,AGV调度系统的性能提升完全依赖于数据量的持续增加,其实不然。在工业场景中,数据获取成本与调度效率之间存在显著的边际递减效应。当系统已捕获足够覆盖95%以上场景的基础数据后,单纯增加数据量对调度精度的提升不足3%,反而会引发存储冗余与计算延迟问题。底层逻辑是:AGV调度本质是有限状态空间内的路径优化问题。以某汽车总装车间为例,其AGV网络查看详情
-
AGV机器人调度系统:数据瓶颈背后的底层逻辑数据孤岛与调度效率的悖论很多人以为,AGV机器人调度系统的性能瓶颈源于算力不足或算法复杂度,其实不然。在真实工业场景中,90%的调度延迟问题源于数据孤岛与协议异构性。当多品牌AGV混编运行时,不同厂商的通信协议、定位精度、传感器采样频率差异,会导致调度系统陷入「数据解析-转换-同步」的死循环,最终表现为路径规划失效或任务队列堆积。案例:上海临港某汽车总装车间的赛制级推演2023年Q2,某头部车企在查看详情


全国统一热线
400-886-5570
苏州市苏州工业园区金鸡湖街道苏虹中路503号



