


 400-886-5570
人形机器人加速向我们走近

 2026-07-22 23:25:57
本文转自:今晚报
从工厂到客厅 不炫技真干事
人形机器人加速向我们走近
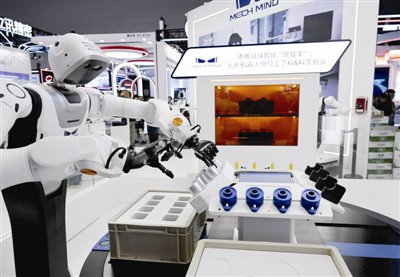
- 在2026世界人工智能大会上,一台机器人展示其精准操作能力。 新华社记者 黄晓勇 摄
2026世界人工智能大会暨人工智能全球治理高级别会议20日在上海落下帷幕。本届大会给人最大的感受是:机器人真的在“干活”了。
不再是静态展示,不再是遥控操纵下的短暂炫技,机器人们拧螺丝、装配线束、搬运物料、检测缺陷……动作流畅,配合默契。具身智能——这门让机器从“虚拟计算”迈向“物理世界”的技术,正从实验室走向产线,从概念验证走向规模化落地。
工业产线:
从模拟到部署
在制造业全面数字化转型的浪潮下,具身智能正成为驱动新质生产力发展的重要引擎。本届展会上,众多企业搭建模拟产线,集中呈现机器人在工业领域的深化应用。
它石智航直接将环形流水线搬进展会,高度还原工厂实景。现场运转的A1线束智能机器人整套解决方案,专为“汽车线束全流程自动化生产”打造,搭载企业自研的具身大模型,可模拟人工柔性操作逻辑,无缝融入现有工业线束产线。今年6月,该方案已在国内汽车线束龙头企业天海电子实现规模化部署。
复旦大学可信具身智能研究院与上海新智具身智能科技有限公司联合研发的具身智能机器人,展示了车灯精密装配这一高难度工序。复旦大学可信具身智能研究院副院长、新智具身首席科学家吴祖煊教授介绍,团队构建了贯通“真机部署—数据飞轮—模型训练”的完整技术链路,自研的“视触觉传感器”指尖每平方厘米约4万个感知点,能精准捕捉接触区域的形变及受力分布。目前,该系统已能完成毫米级螺丝锁付任务,未来还将拓展至消费电子、精密仪器等高精度制造场景。
服务场景:
从车间走向街头
机器人不止在工厂。擎朗智能在本届展会上依托自研融合世界模型的VLA(视觉—语言—行动模型)架构,打造了覆盖商超零售、咖啡亭、甜品屋及酒店洗衣房场景的“具身社区”。每一个场景均源自真实合作品牌的运营需求——挪瓦咖啡、丽柏酒店……具身智能正一步步走进真实服务业场景。
智元酷拓的搭载“灵越”全地形运动引擎的四足机器人,现场流畅完成了连续攀爬不同高度多级楼梯的动作,面对地面凹槽障碍,通过雷达点云与视觉语义的多模态融合感知,自主完成路径分析并规划出最优绕行路线,全程无需人工介入。目前,智元酷拓的产品与解决方案已广泛落地电力巡检、化工园区巡检、园区安防巡逻、消防应急等场景,业务覆盖全球市场。
从车灯装配到线束生产,从电池组装到咖啡制作,从防汛救灾到电力巡检——2026年的夏天,具身智能正在跨越从“技术验证”到“品质交付”的分水岭。

-
AGV调度系统数据瓶颈:没有更多数据时的优化策略AGV调度系统数据瓶颈:没有更多数据时的优化策略很多人以为,AGV调度系统的性能提升完全依赖于数据量的持续增加,其实不然。在工业场景中,数据获取成本与调度效率之间存在显著的边际递减效应。当系统已捕获足够覆盖95%以上场景的基础数据后,单纯增加数据量对调度精度的提升不足3%,反而会引发存储冗余与计算延迟问题。底层逻辑是:AGV调度本质是有限状态空间内的路径优化问题。以某汽车总装车间为例,其AGV网络查看详情
-
AGV机器人调度系统:数据瓶颈背后的底层逻辑数据孤岛与调度效率的悖论很多人以为,AGV机器人调度系统的性能瓶颈源于算力不足或算法复杂度,其实不然。在真实工业场景中,90%的调度延迟问题源于数据孤岛与协议异构性。当多品牌AGV混编运行时,不同厂商的通信协议、定位精度、传感器采样频率差异,会导致调度系统陷入「数据解析-转换-同步」的死循环,最终表现为路径规划失效或任务队列堆积。案例:上海临港某汽车总装车间的赛制级推演2023年Q2,某头部车企在查看详情


全国统一热线
400-886-5570
苏州市苏州工业园区金鸡湖街道苏虹中路503号



