


 400-886-5570
机器人获得发明专利授权:“一种基于时空克里金模型的机器人精度补偿方法”

 2026-07-29 06:37:17
证券之星消息,根据天眼查APP数据显示机器人(300024)新获得一项发明专利授权,专利名为“一种基于时空克里金模型的机器人精度补偿方法”,专利申请号为CN202511129205.4,授权日为2026年7月28日。
专利摘要:本发明属于工业机器人高精度控制与可靠性维护领域,具体说是一种基于时空克里金模型的机器人精度补偿方法,包括以下步骤:步骤1:采集机器人的关节角度向量、累计工作时间及末端位姿偏差,构建时空泛克里金模型,预计算并存储克里金权重矩阵及残差;步骤2:实时获取当前状态,通过空间索引算法检索最近邻点集,结合预存权重输出误差预测值;步骤3:通过逆运动学对误差预测值求解,生成补偿关节角,驱动执行机构修正位姿;步骤4:在执行机构修正位姿过程中,周期性触发模型更新并返回执行步骤3进行补偿循环。本发明将时间维度的动态适应性融入精度补偿系统,突破传统方法中初始高精度标定状态与长期运行精度稳定维持能力之间的协同优化难题。
今年以来机器人新获得专利授权49个,较去年同期增加了113.04%。结合公司2025年年报财务数据,2025年公司在研发方面投入了2.25亿元,同比减0.9%。
通过天眼查大数据分析,沈阳新松机器人自动化股份有限公司共对外投资了30家企业,参与招投标项目2073次;财产线索方面有商标信息148条,专利信息1935条,著作权信息246条;此外企业还拥有行政许可96个。
数据来源:天眼查APP
以上内容为证券之星据公开信息整理,不构成投资建议。
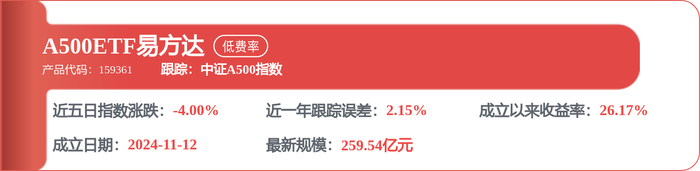
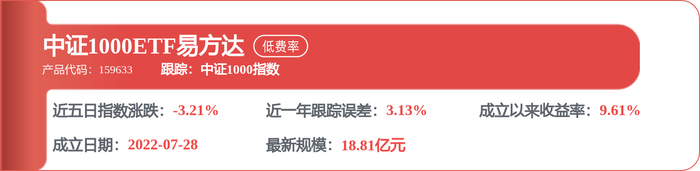
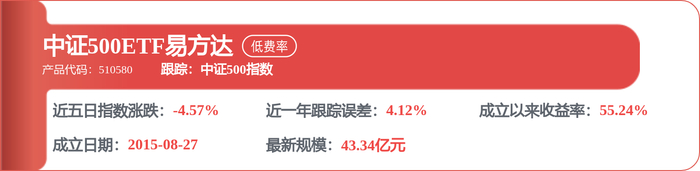
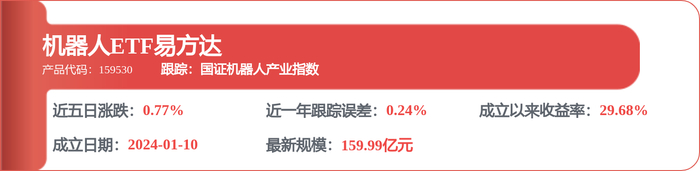
相关 ETF

-
AGV调度系统数据瓶颈:没有更多数据时的优化策略AGV调度系统数据瓶颈:没有更多数据时的优化策略很多人以为,AGV调度系统的性能提升完全依赖于数据量的持续增加,其实不然。在工业场景中,数据获取成本与调度效率之间存在显著的边际递减效应。当系统已捕获足够覆盖95%以上场景的基础数据后,单纯增加数据量对调度精度的提升不足3%,反而会引发存储冗余与计算延迟问题。底层逻辑是:AGV调度本质是有限状态空间内的路径优化问题。以某汽车总装车间为例,其AGV网络查看详情
-
AGV机器人调度系统:数据瓶颈背后的底层逻辑数据孤岛与调度效率的悖论很多人以为,AGV机器人调度系统的性能瓶颈源于算力不足或算法复杂度,其实不然。在真实工业场景中,90%的调度延迟问题源于数据孤岛与协议异构性。当多品牌AGV混编运行时,不同厂商的通信协议、定位精度、传感器采样频率差异,会导致调度系统陷入「数据解析-转换-同步」的死循环,最终表现为路径规划失效或任务队列堆积。案例:上海临港某汽车总装车间的赛制级推演2023年Q2,某头部车企在查看详情


全国统一热线
400-886-5570
苏州市苏州工业园区金鸡湖街道苏虹中路503号



