


 400-886-5570
活力中国调研行丨探访国家级“机器人职校”:从仿真走向现实

 2026-07-29 21:34:55
新华社杭州7月29日电 题:探访国家级“机器人职校”:从仿真走向现实
新华社记者黄筱
机械臂灵活地抓取咖啡杯,人形机器人熟练地进行物料分拣,四足机器人在模拟的昏暗矿道中灵活穿梭……7月29日,记者走进位于杭州的国家人工智能应用中试基地(具身智能),仿佛踏入了一个充满未来感的“机器人职校”。
两个多月前,国家人工智能应用中试基地(具身智能)正式揭牌启用,被业界形象地称为机器人的“国家级职业技能训练场”。它的诞生,致力于破解具身智能从实验室走向实际应用时面临的瓶颈,让机器人真正练就走向现实世界的“真本领”。
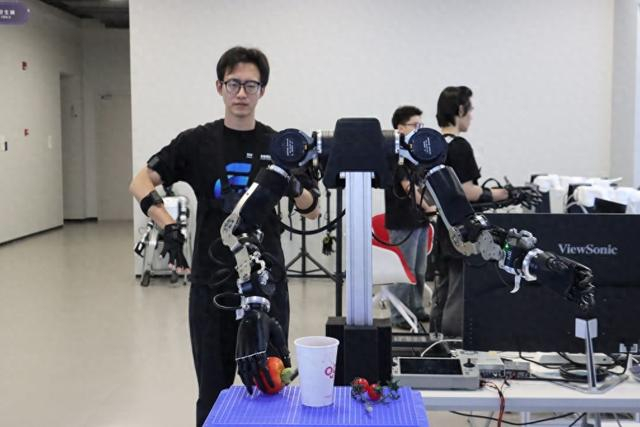 7月29日,工作人员在国家人工智能应用中试基地(具身智能)展厅内的动捕数据采集区进行演示。(徐卓宇 摄)
具身智能的核心在于让AI拥有躯体并与真实世界交互。然而,业界长期面临一个痛点:在虚拟仿真环境中训练成功率高的模型,一旦放到真实场景中,表现往往大打折扣。
为了跨越这道鸿沟,基地首创了“真实场景+虚拟仿真”双轮驱动测试验证模式。基地汇聚了140多台机器人,精心打造了电力巡检、物流搬运、康养护理等40多个应用导向的职业技能训练场景。
在真实数据采集中,技术人员通过“遥控”让机器人反复练习动作,每一次成功操作都被传感器精准记录、标注,成为模型训练的“原始教材”。杭州具身智能中试基地科技有限公司董事、副总经理李兴腾介绍,基地还引入了无本体轻量化采集技术,操作人员只需戴上数据手套和动捕服,无需真机即可高效采集数据。
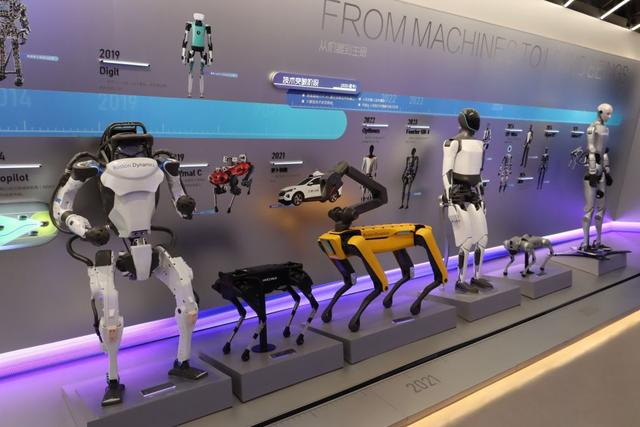 7月29日,国家人工智能应用中试基地(具身智能)展厅内展出的各类机器人。(徐卓宇 摄)
作为全国唯一面向具身智能领域的国家级应用中试基地,它不仅仅提供了训练场,还是一个链接全国、赋能上下游的链接器。基地开创性地以混合所有制企业为建设主体,构建了国企主导、行业头部企业、应用场景企业参与的开放式合作机制。
“过去企业想要开发一个应用场景,光是训练数据就得花费上千万元。现在入驻基地,就能一站式获取所需资源。”青瞳(杭州)机器人科技有限公司创始人张海威感慨。基地构建以算力保障、数据开放、模型服务和场景验证为核心的公共技术服务平台,让初创团队也能以低门槛获取国家级创新资源,大幅降低了中试阶段的研发成本。
具身智能产业的快速发展离不开制度的护航。今年5月1日,《杭州市促进具身智能机器人产业发展条例》正式施行,这是全国首部聚焦具身智能机器人领域的地方性法规,为前沿技术提供法治保障和相对宽松的创新环境。
在政策与基地的双重加持下,从“职校”毕业的机器人已开始在实际场景中发光发热。今年“五一”假期,全国首支成建制的交通管理机器人中队“杭警智行”在杭州西湖景区上岗;在街头,具身智能机器人能在两分钟内独立完成一杯咖啡的制作;在变电站,四足机器人正替代人工进行危险环境的巡检……
从“炫技”走向“实用”,从“单点突破”走向“生态共建”。在这里,具身智能正加速跨越从概念到产品的“最后一公里”,人机共治、智能普惠的未来,正在钱塘江畔加速到来。

-
AGV调度系统数据瓶颈:没有更多数据时的优化策略AGV调度系统数据瓶颈:没有更多数据时的优化策略很多人以为,AGV调度系统的性能提升完全依赖于数据量的持续增加,其实不然。在工业场景中,数据获取成本与调度效率之间存在显著的边际递减效应。当系统已捕获足够覆盖95%以上场景的基础数据后,单纯增加数据量对调度精度的提升不足3%,反而会引发存储冗余与计算延迟问题。底层逻辑是:AGV调度本质是有限状态空间内的路径优化问题。以某汽车总装车间为例,其AGV网络查看详情
-
AGV机器人调度系统:数据瓶颈背后的底层逻辑数据孤岛与调度效率的悖论很多人以为,AGV机器人调度系统的性能瓶颈源于算力不足或算法复杂度,其实不然。在真实工业场景中,90%的调度延迟问题源于数据孤岛与协议异构性。当多品牌AGV混编运行时,不同厂商的通信协议、定位精度、传感器采样频率差异,会导致调度系统陷入「数据解析-转换-同步」的死循环,最终表现为路径规划失效或任务队列堆积。案例:上海临港某汽车总装车间的赛制级推演2023年Q2,某头部车企在查看详情


全国统一热线
400-886-5570
苏州市苏州工业园区金鸡湖街道苏虹中路503号



