


 400-886-5570
机器人跨本体数采训练中心在京揭牌 助力具身智能产业创新

 2026-07-30 21:24:21
中新网北京7月30日电 (记者 陈杭)数聚海淀,智启未来——具身智能跨本体数采训练中心产业对接会29日在北京举办。会上,中关村(海淀)具身智能创新产业园·诺亦腾机器人跨本体数采训练中心正式揭牌亮相,旨在推动数据要素在具身智能产业链中的高效流通与共享,为北京建设全球领先的具身智能产业创新高地提供数据基础设施支撑。
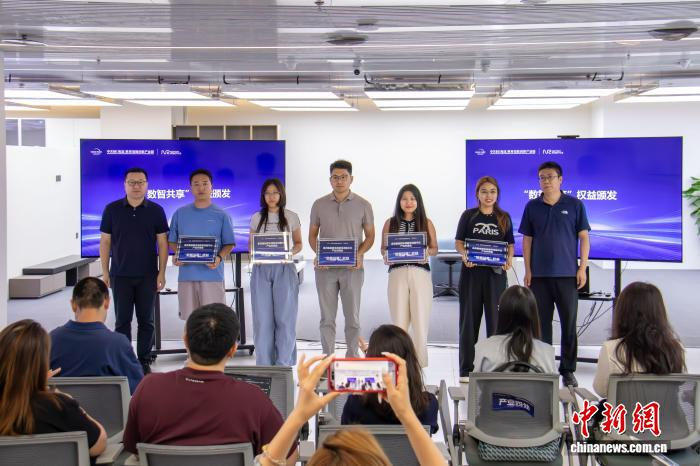 图为数聚海淀,智启未来——具身智能跨本体数采训练中心产业对接会。主办方供图
活动由北京市东升农工商总公司主办,中关村(海淀)具身智能创新产业园与诺亦腾机器人科技(北京)有限公司联合承办。
该中心由园区与诺亦腾机器人联合共建,依托诺亦腾机器人在人本数据采集、多模态感知、跨本体遥操作及机器人数据生产等领域的技术积累,为具身智能企业提供覆盖数据采集、数据处理、模型训练验证公共技术服务,助力企业加速模型迭代与产品落地。
该中心自7月试运行以来,已成功与园区企业达成首批市场化合作,形成首批订单,实现平台能力向产业价值的快速转化,体现了“上下楼就是上下游”的产业生态优势。
活动现场还举行了“数智共享”权益颁发仪式,面向千寻智能、逐际动力、美芯晟科技、十六号机器人、原力嘉智能、飞捷科思、进化论(北京)机器人、江苏细胞壁、比特飞扬、柏奥尼克10家具身智能企业颁发权益证书。权益涵盖平台使用、技术服务等多维度共享优惠政策,旨在通过开放共享平台能力、降低企业研发成本,进一步促进产业链上下游协同创新,推动具身智能产业生态持续繁荣。
中关村(海淀)具身智能创新产业园相关负责人表示,园区将持续完善具身智能产业公共服务平台体系,携手生态合作伙伴,不断提升产业服务能力,打造开放共享、协同创新的产业生态。(完)

-
AGV调度系统数据瓶颈:没有更多数据时的优化策略AGV调度系统数据瓶颈:没有更多数据时的优化策略很多人以为,AGV调度系统的性能提升完全依赖于数据量的持续增加,其实不然。在工业场景中,数据获取成本与调度效率之间存在显著的边际递减效应。当系统已捕获足够覆盖95%以上场景的基础数据后,单纯增加数据量对调度精度的提升不足3%,反而会引发存储冗余与计算延迟问题。底层逻辑是:AGV调度本质是有限状态空间内的路径优化问题。以某汽车总装车间为例,其AGV网络查看详情
-
AGV机器人调度系统:数据瓶颈背后的底层逻辑数据孤岛与调度效率的悖论很多人以为,AGV机器人调度系统的性能瓶颈源于算力不足或算法复杂度,其实不然。在真实工业场景中,90%的调度延迟问题源于数据孤岛与协议异构性。当多品牌AGV混编运行时,不同厂商的通信协议、定位精度、传感器采样频率差异,会导致调度系统陷入「数据解析-转换-同步」的死循环,最终表现为路径规划失效或任务队列堆积。案例:上海临港某汽车总装车间的赛制级推演2023年Q2,某头部车企在查看详情


全国统一热线
400-886-5570
苏州市苏州工业园区金鸡湖街道苏虹中路503号



