


 400-886-5570
谷歌新模型让机器人实现边走路边干活!

 2026-08-02 21:51:12
能跑能跳的机器人,这两年大家见得不少了。但你要是让它们蹲下来捡个东西、拧个灯泡、或者顺手把垃圾袋扎个口——大多数当场"死机"。
原因不复杂:过去机器人的腿归腿、手归手,各玩各的。走路的只管走路,干活的只管干活,两套系统互不通信。
七月最后一天,谷歌DeepMind扔出一套新系统,彻底把这个问题翻了个个儿。
从"只动上半身"到"全身一起动"
这套名为Gemini Robotics 2的系统,核心就四个字——"全身智能"。
怎么理解?以前机器人想拿地上的水壶,得先停下来——站住了,再弯腰、伸手。现在不一样了,它边走边弯下腰,眼睛盯着目标,手跟着就伸出去了,整个身体像一个人那样协调运作。
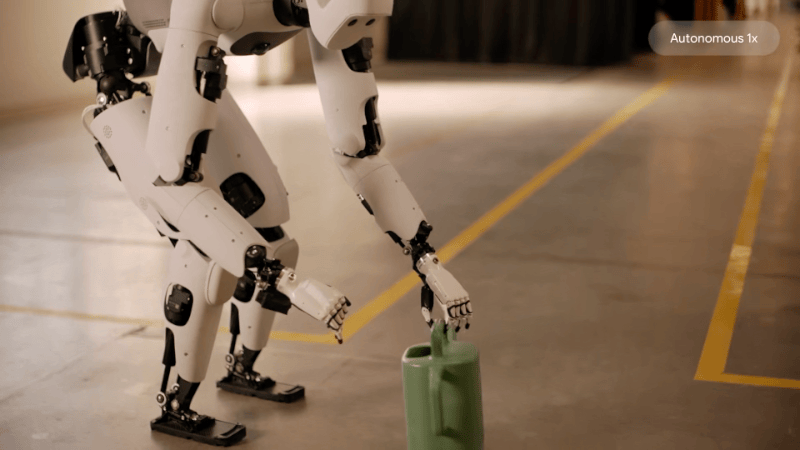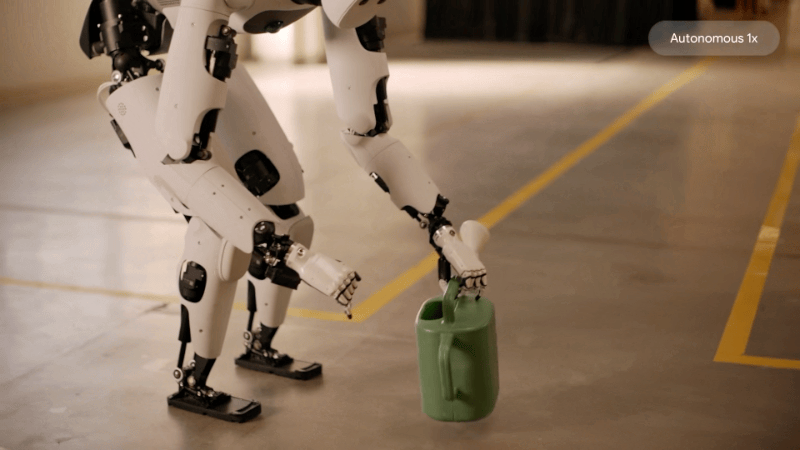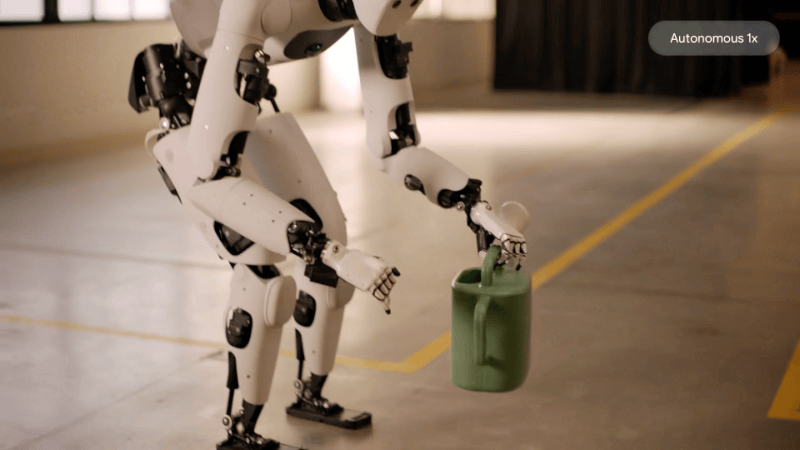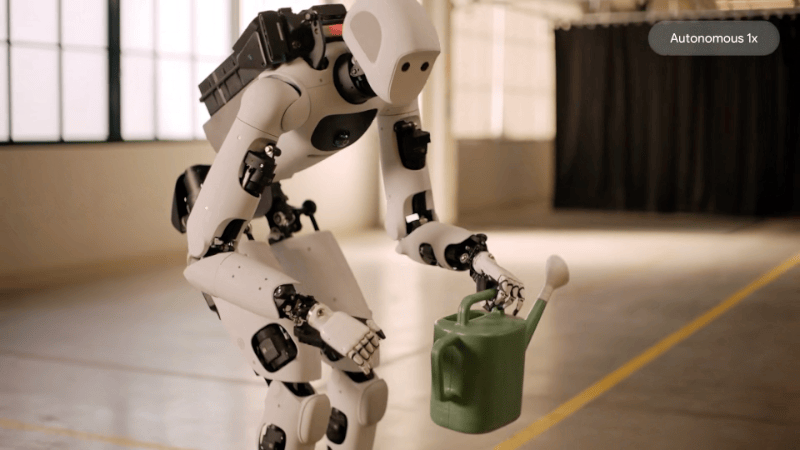
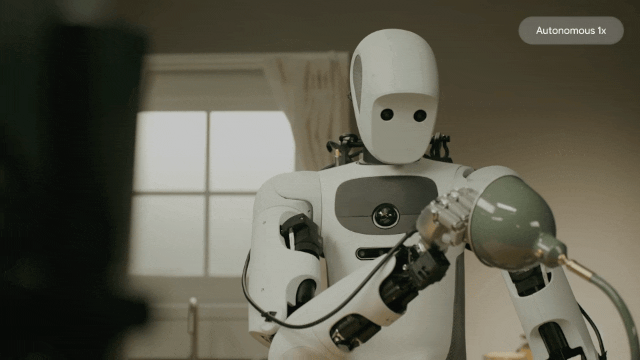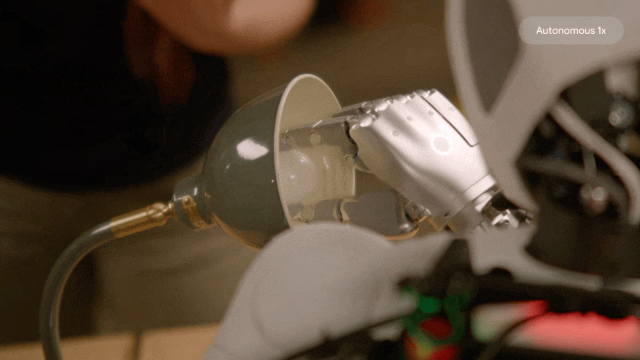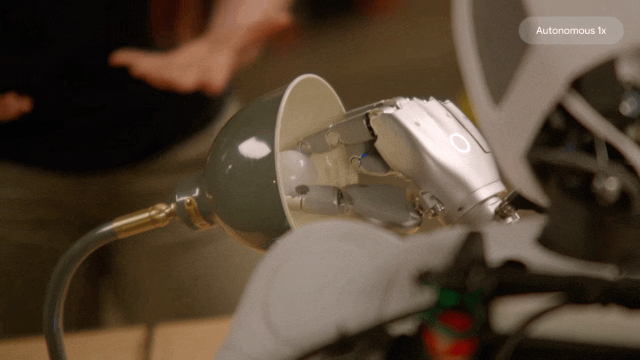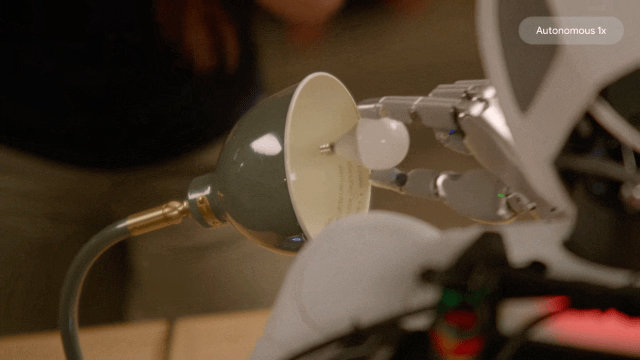
谷歌给出的演示视频里,搭载这套系统的Apptronik Apollo机器人穿过房间,绕过障碍物,精准地拿起洒水壶,再稳稳地放在架子上。
你看着觉得简单,但这一"连"可不容易。机器人全身几十个关节,每一个都得同时调度,哪个快一点、哪个慢一点都不行。这也是业内喊了很久的"最后几厘米"难题——机器人接近目标那一下,最考验功夫。
三款模型各司其职,像人一样有"小脑"也有"大脑"
这次谷歌不是只发了一个模型,而是一个"组合拳"。
Gemini Robotics 2是执行层,负责把眼睛看到的东西和人类下达的指令,转成电机信号,指挥身体去动。相当于人的"小脑"。
Gemini Robotics ER 2是推理层,负责看懂环境、规划任务步骤,甚至能协调多个机器人配合干活。它才是真正的"大脑"。
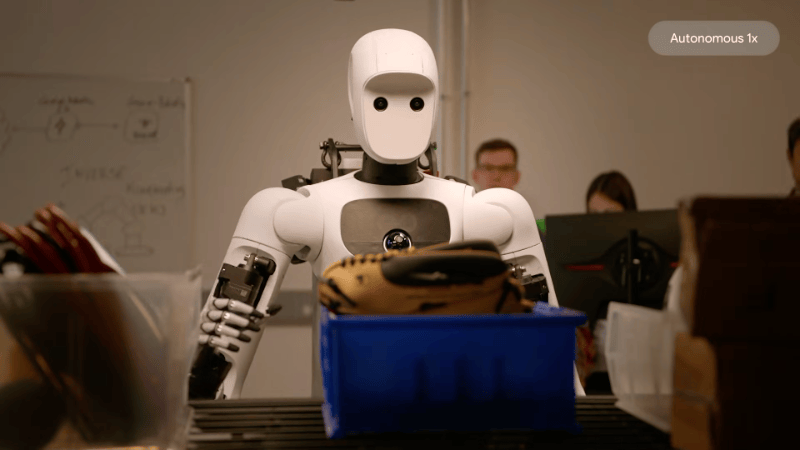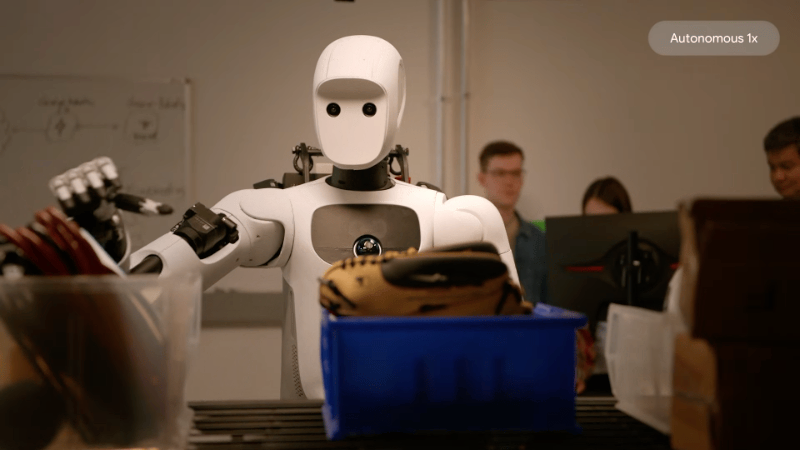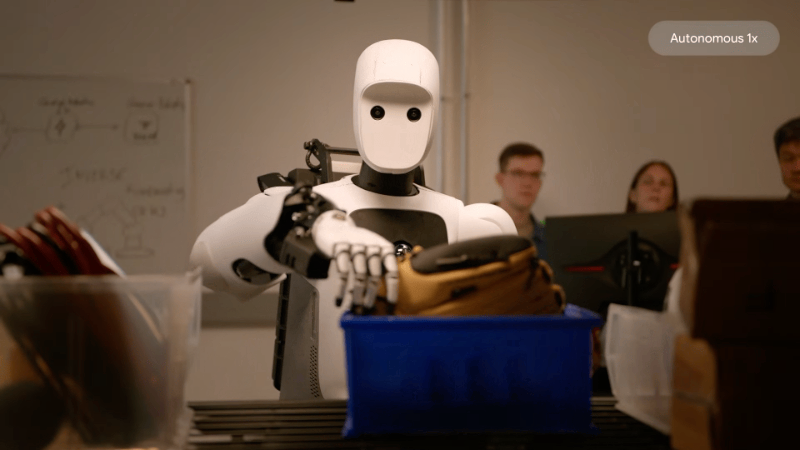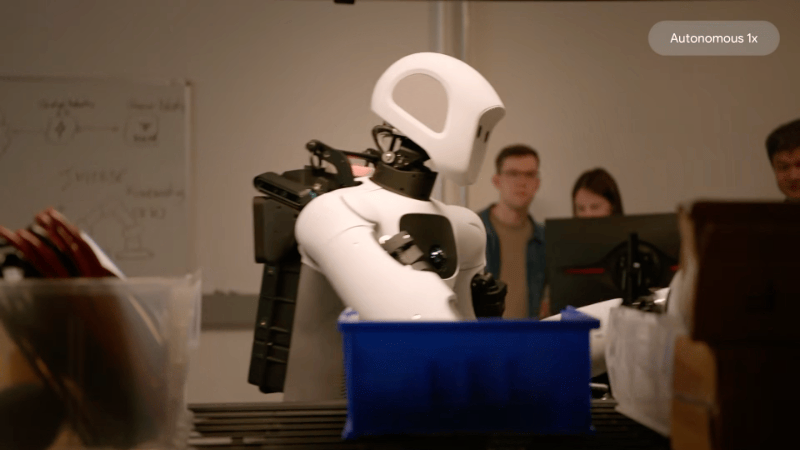
还有一个On-Device 2,可以直接在机器人本体上跑,不用每次都连云端,响应更快、更安全。
换句话说,谷歌把机器人的"想"和"做"拆开了——想的事交给ER 2,做的事交给Robotics 2,再也不用混在一起打架。
拧灯泡能成九成,扎垃圾袋还差点火候
数据最能说明变化。
在测试中,机器人拧灯泡的成功率达到92%——这个成绩相当亮眼。但另一个任务——给垃圾袋打结、封自封袋这类连续接触、还要对付软趴趴的塑料袋的活——成功率只有32%到44%。
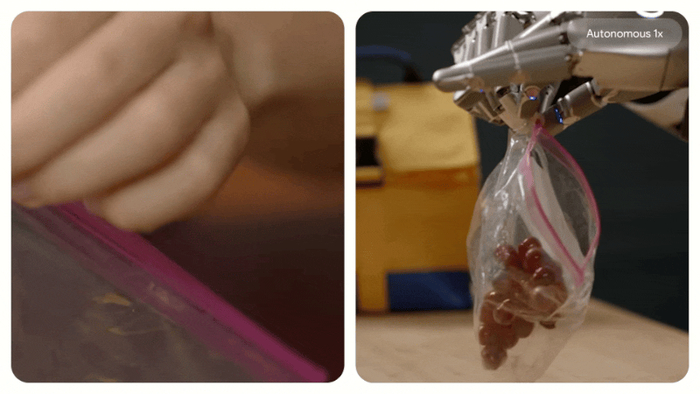
差距很直观:拧灯泡是"硬碰硬",螺纹固定、路径清晰。扎垃圾袋是"软碰软",塑料袋自己会塌、绳子会滑,机器人必须靠触觉去"摸着来"。
谷歌DeepMind方面也坦诚:距离真正的"灵活手",还有很长的路要走。目前动作还是偏慢,精细操作的稳定性差距明显。
不过,这个方向已经对了。
安全被放在第一位,机器人要学会说"不"
还有一个细节值得单独拎出来说:安全性。
新一代系统专门升级了安全基准。ER 2模型被训练成"会犹豫"的机器人——当它识别到不确定性时,可以选择拒绝执行指令,而不是傻傻地照做。
说白了,它知道哪些动作可能出危险、哪些指令自己完成不了。这一点对机器人进家庭、进工厂至关重要。
合作伙伴阵容不小,商业化已有眉目
这套系统并非空中楼阁。搭载Gemini Robotics 2的硬件来自Apptronik公司,其Apollo人形机器人身高173厘米、体重73公斤,已经拿到了梅赛德斯-奔驰生产线上的试用任务。
而Apptronik不久前刚完成3.5亿美元A轮融资,谷歌自己也投了钱进去。
除了Apptronik,Agile Robots和波士顿动力也在早期合作伙伴名单中。
用大白话说就是:技术有了、硬件有了、钱到位了、客户也有了——就差把"能干精细活"这块短板再补一补。
如果再往前看一步:当机器人真正能蹲下来帮你捡起掉在地上的钥匙,而不是看着钥匙发呆——那个声音,也许会比后空翻更加响亮。

-
AGV调度系统数据瓶颈:没有更多数据时的优化策略AGV调度系统数据瓶颈:没有更多数据时的优化策略很多人以为,AGV调度系统的性能提升完全依赖于数据量的持续增加,其实不然。在工业场景中,数据获取成本与调度效率之间存在显著的边际递减效应。当系统已捕获足够覆盖95%以上场景的基础数据后,单纯增加数据量对调度精度的提升不足3%,反而会引发存储冗余与计算延迟问题。底层逻辑是:AGV调度本质是有限状态空间内的路径优化问题。以某汽车总装车间为例,其AGV网络查看详情
-
AGV机器人调度系统:数据瓶颈背后的底层逻辑数据孤岛与调度效率的悖论很多人以为,AGV机器人调度系统的性能瓶颈源于算力不足或算法复杂度,其实不然。在真实工业场景中,90%的调度延迟问题源于数据孤岛与协议异构性。当多品牌AGV混编运行时,不同厂商的通信协议、定位精度、传感器采样频率差异,会导致调度系统陷入「数据解析-转换-同步」的死循环,最终表现为路径规划失效或任务队列堆积。案例:上海临港某汽车总装车间的赛制级推演2023年Q2,某头部车企在查看详情


全国统一热线
400-886-5570
苏州市苏州工业园区金鸡湖街道苏虹中路503号



