


 400-886-5570
神舟二十三乘组“周报”上新:佩戴 VR 一体机开展行为学测试,机器人小航在轨“成长”

 2026-08-09 14:12:31
IT之家 8 月 9 日消息,中国载人航天工程办公室今日发布新一期“天宫 TV”,上周,神舟二十三乘组在扎实推进各项空间科学实(试)验的同时,细致做好空间站组合体平台照料,并常态化开展健康管理。
在空间科学实(试)验方面,乘组利用超声诊断仪,互相协助完成了比目鱼肌、股四头肌、竖脊肌等部位超声检测,开展了握力测试,获取的数据将用于开展敏感肌群重塑项目相关研究。
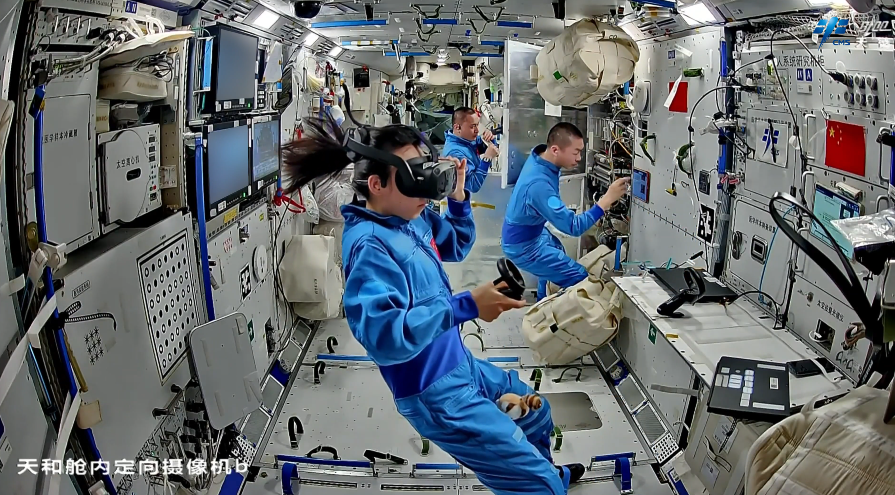
IT之家注意到,在“多人协作界面实验”中,航天员佩戴 VR 设备一体机,开展行为学测试,包括单人感知实验与双人协作实验。
三名航天员和机器人“小航”进行互动,开展触碰交互测试,采集的相关数据将用于优化后续在轨机器人运动行为规划方法。
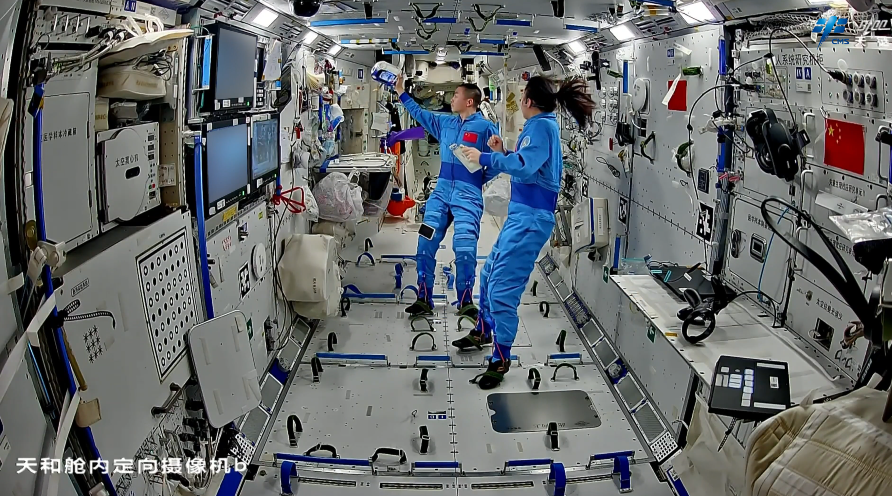
此外,“长期在轨航天员运动学特性”与“微重力条件下太空跑台动力学”两个领域的研究同步进行,画面中,航天员正在利用结构光三维相机对使用太空跑台的航天员进行姿态采集。
根据空间微重力物理科学领域实验安排,乘组更换了流体物理实验柜里的实验样品,完成了无容器柜实验腔体样品清理,轴心机构电极维护、视窗盖镜片清洁等工作。
此外,乘组还开展了舱内环境清洁及物资整理工作。在健康管理方面,乘组完成了腹部、心脏及血管超声检查等医学检查,积极开展在轨锻炼,对抗失重生理效应。

-
AGV调度系统数据瓶颈:没有更多数据时的优化策略AGV调度系统数据瓶颈:没有更多数据时的优化策略很多人以为,AGV调度系统的性能提升完全依赖于数据量的持续增加,其实不然。在工业场景中,数据获取成本与调度效率之间存在显著的边际递减效应。当系统已捕获足够覆盖95%以上场景的基础数据后,单纯增加数据量对调度精度的提升不足3%,反而会引发存储冗余与计算延迟问题。底层逻辑是:AGV调度本质是有限状态空间内的路径优化问题。以某汽车总装车间为例,其AGV网络查看详情
-
AGV机器人调度系统:数据瓶颈背后的底层逻辑数据孤岛与调度效率的悖论很多人以为,AGV机器人调度系统的性能瓶颈源于算力不足或算法复杂度,其实不然。在真实工业场景中,90%的调度延迟问题源于数据孤岛与协议异构性。当多品牌AGV混编运行时,不同厂商的通信协议、定位精度、传感器采样频率差异,会导致调度系统陷入「数据解析-转换-同步」的死循环,最终表现为路径规划失效或任务队列堆积。案例:上海临港某汽车总装车间的赛制级推演2023年Q2,某头部车企在查看详情


全国统一热线
400-886-5570
苏州市苏州工业园区金鸡湖街道苏虹中路503号



