


 400-886-5570
知行机器人亮相2026世界机器人大会:灵巧手束巧、人形机器人撼岳全系登场

 2026-08-19 14:23:35
2026世界机器人大会将于8月19日至23日在北京经济技术开发区举办,知行机器人将携左右手自适应灵巧手"束巧"、九章具身灵巧三指手、触觉采集手"优采"、两指协作手与通用轮式人形机器人"撼岳"等全系产品亮相D404展位。本届大会以"人机共生,产需共融"为主题,聚焦人形机器人、工业智能抓取与具身智能等全产业链核心技术。
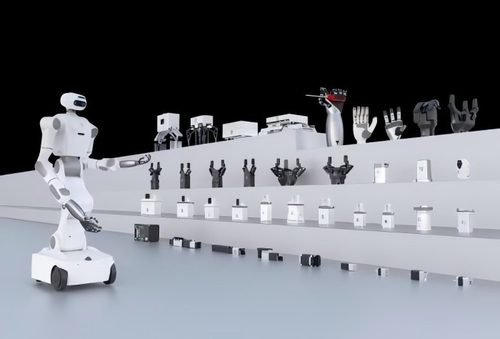
知行机器人深耕机器人自适应抓取技术十余年,依托机械智能、感知智能、驱控智能三大核心技术体系,累计拥有200余项自主知识产权,完成近亿元B++轮融资,产品通过ISO全体系管理认证及欧盟CE、RoHS认证,服务中国航发、宁德时代、国家电网等头部客户。末端执行器被视为人形机器人价值量最高的组件之一,其技术积累直接决定机器人能否胜任精细操作。
灵巧手矩阵:从精密力控到触觉数据采集
本次展出的抓取装备覆盖多个细分定位。左右手自适应灵巧手"束巧"采用绳驱传动,支持左右手构型实时重构,拥有11个主动自由度,最大抓握力50N、精密力控精度±0.1N,机身重量仅0.7kg,适配航空精密装配、具身科研与新零售分拣等场景。
束巧:左右手自适应灵巧手,11主动自由度,最大抓握力50N,±0.1N精密力控,自重0.7kg
九章CTDH3F110三指手:行程110mm,单指最大夹持力10N,自重1.2kg,支持包络式柔性抓取,集成温度、掉落、故障感知模块
优采:高精度触觉感知数据采集手,0.7mm空间定位精度、优于5mm轨迹重建精度,自重600g,同构式设计支持数据无损迁移
CTAG2F85两指协作手:单指夹持力120N,行程85mm,重复定位精度±0.03mm,支持平行与包络抓取,IP54防护等级
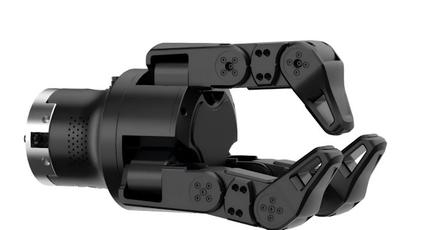 图:九章具身灵巧三指手,为高校实验室与精密小件加工场景的主力机型
人形机器人「撼岳」:双臂协同负载30kg
除灵巧手外,通用轮式人形机器人"撼岳"同样值得关注。该产品双臂协同负载达30kg,作业垂直范围覆盖0至2.2米,配备0.1mm高精度视觉定位,支持双臂协同避障与全身运动规划,并集成自研全套末端抓取设备,可应用于物流分拣、电力巡检、商业服务等场景。
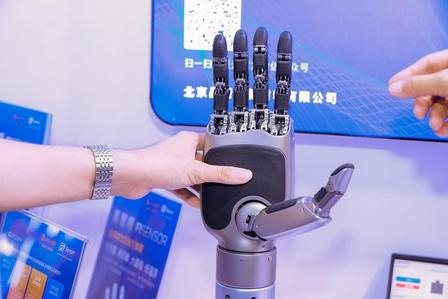 图:世界机器人大会历来是灵巧手与末端执行器新品集中亮相的舞台
产业观察:灵巧手进入规模化落地关键期
当下,具身智能、柔性抓取与人形机器人正进入规模化落地关键期。行业调研机构数据显示,中国灵巧手市场销量2025年约1.92万只、同比增长236.84%,2026年有望达到7.02万只、同比增长265.63%,到2030年预计突破43万只。头部整机厂商在近期多个行业展会上集中搭载国产末端执行器完成实景演示,国产零部件在成本与量产能力上的竞争力持续提升。
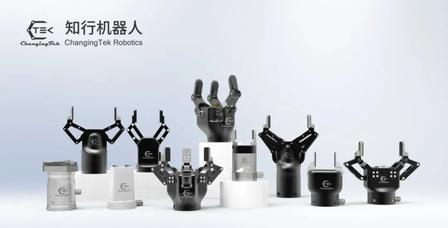 图:知行机器人长期深耕末端抓取领域,多次亮相行业顶级展会
随着灵巧手从"实验室专属"走向"量产普惠",末端执行器正成为定义机器人性能的关键角色。知行机器人此次全系亮相,既是对自身技术体系的集中展示,也反映出国产机器人零部件企业向价值链上游迈进的整体趋势。

-
AGV调度系统数据瓶颈:没有更多数据时的优化策略AGV调度系统数据瓶颈:没有更多数据时的优化策略很多人以为,AGV调度系统的性能提升完全依赖于数据量的持续增加,其实不然。在工业场景中,数据获取成本与调度效率之间存在显著的边际递减效应。当系统已捕获足够覆盖95%以上场景的基础数据后,单纯增加数据量对调度精度的提升不足3%,反而会引发存储冗余与计算延迟问题。底层逻辑是:AGV调度本质是有限状态空间内的路径优化问题。以某汽车总装车间为例,其AGV网络查看详情
-
AGV机器人调度系统:数据瓶颈背后的底层逻辑数据孤岛与调度效率的悖论很多人以为,AGV机器人调度系统的性能瓶颈源于算力不足或算法复杂度,其实不然。在真实工业场景中,90%的调度延迟问题源于数据孤岛与协议异构性。当多品牌AGV混编运行时,不同厂商的通信协议、定位精度、传感器采样频率差异,会导致调度系统陷入「数据解析-转换-同步」的死循环,最终表现为路径规划失效或任务队列堆积。案例:上海临港某汽车总装车间的赛制级推演2023年Q2,某头部车企在查看详情


全国统一热线
400-886-5570
苏州市苏州工业园区金鸡湖街道苏虹中路503号



