


 400-886-5570
跨界整活!宇树上市后首秀变身车评机器人

 2026-08-20 13:12:17
未来的体验式车评可能不需要真人了。
8月20日,一段宇树机器人体验理想汽车的视频在网络上迅速流传。
视频中,宇树机器人站在理想L9 Livis车前,开口就是一口北京话。
这位宇树机器人首先实测的是眼下大火的零重力座椅,当它舒服地躺下时,头还够不到头枕。这时候机器人不忘来段自嘲“我这个人在机器人里边算个儿高的了。”然后举起手臂示意了一下,头部离车顶三拳,“请大家脑补一下有几拳”。
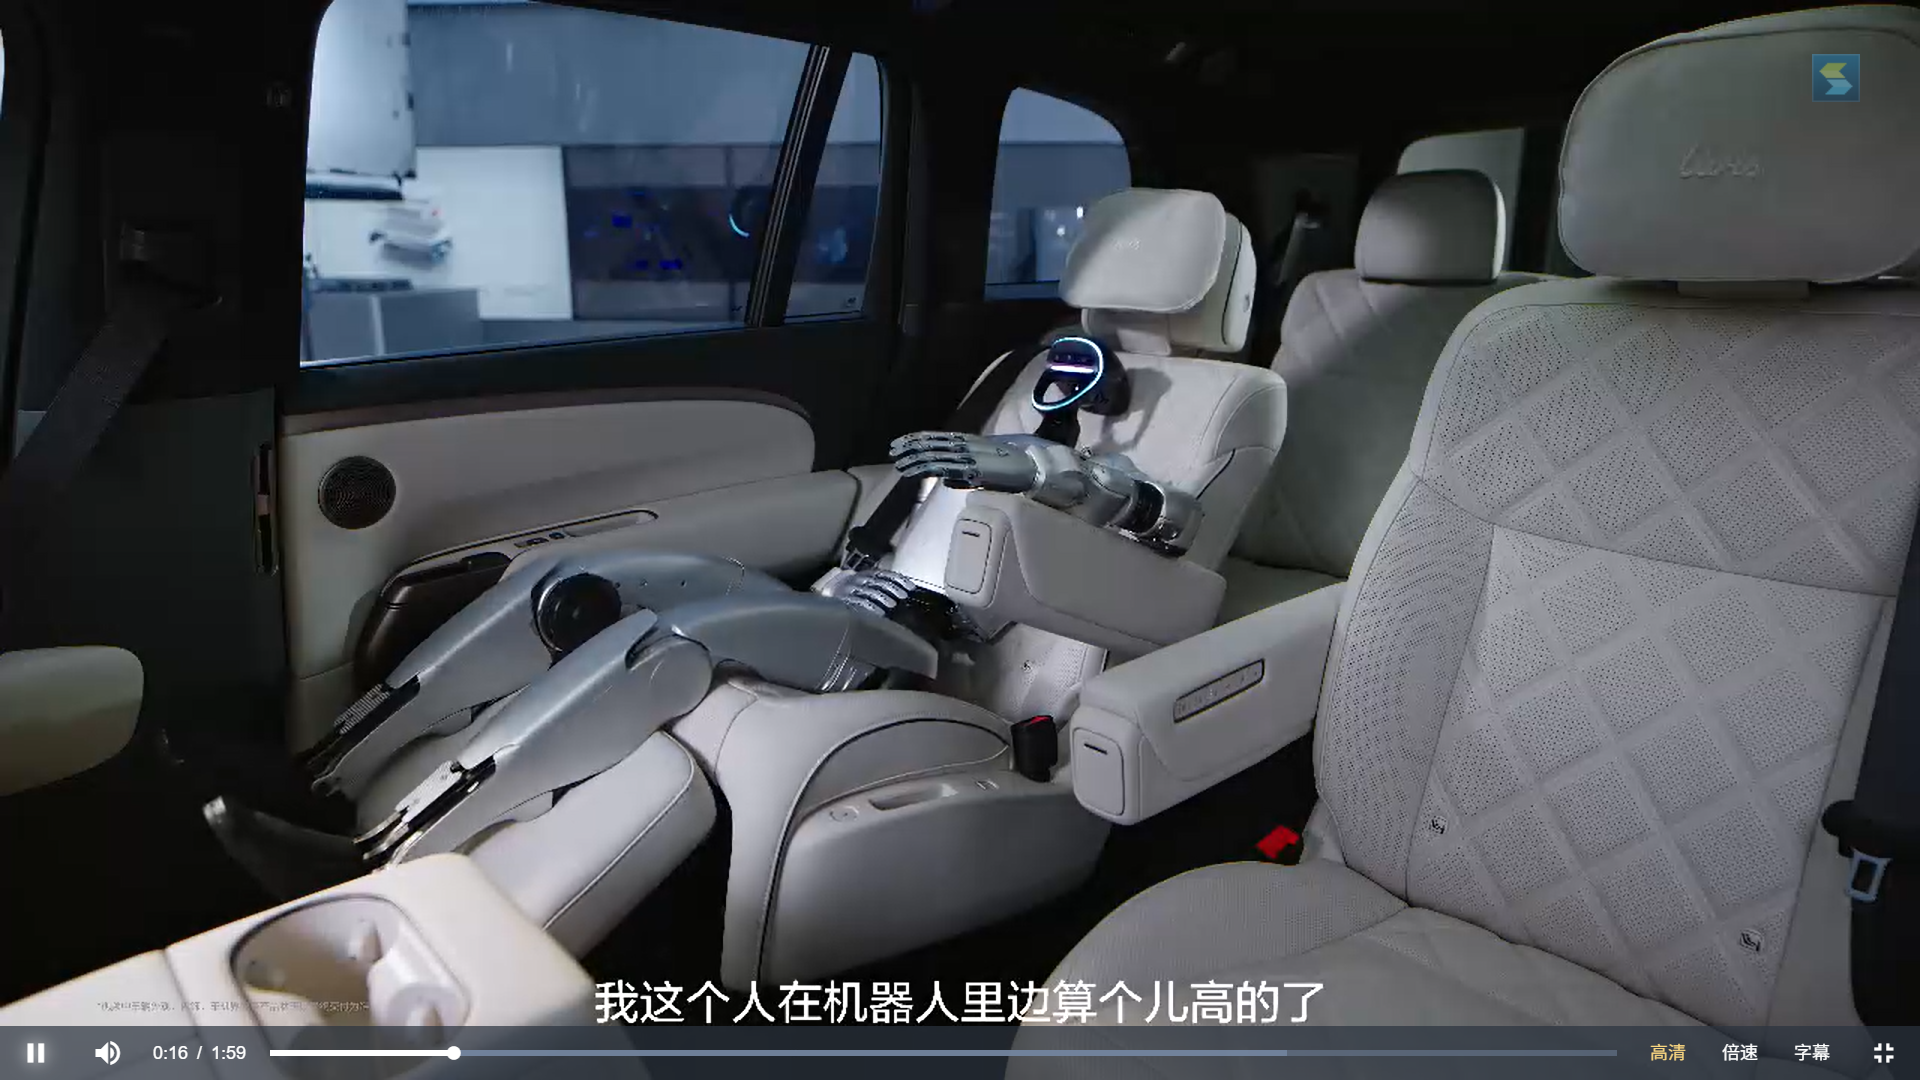
作为一个机器人,它不仅摇头晃脑体验了一下车内的5D影院功能,还特别关注到了“到处都是充电口,根本没有电量焦虑。”
在这段视频中,理想L9 Livis重点展示了其主打的空气悬架功能卖点。机器人、机器狗和车来了一段梦幻联动的尬舞,颇具一点未来世界的梦幻感。在体现车的后备箱空间时,宇树机器人还展示了“四人二狗”的机器人家族。
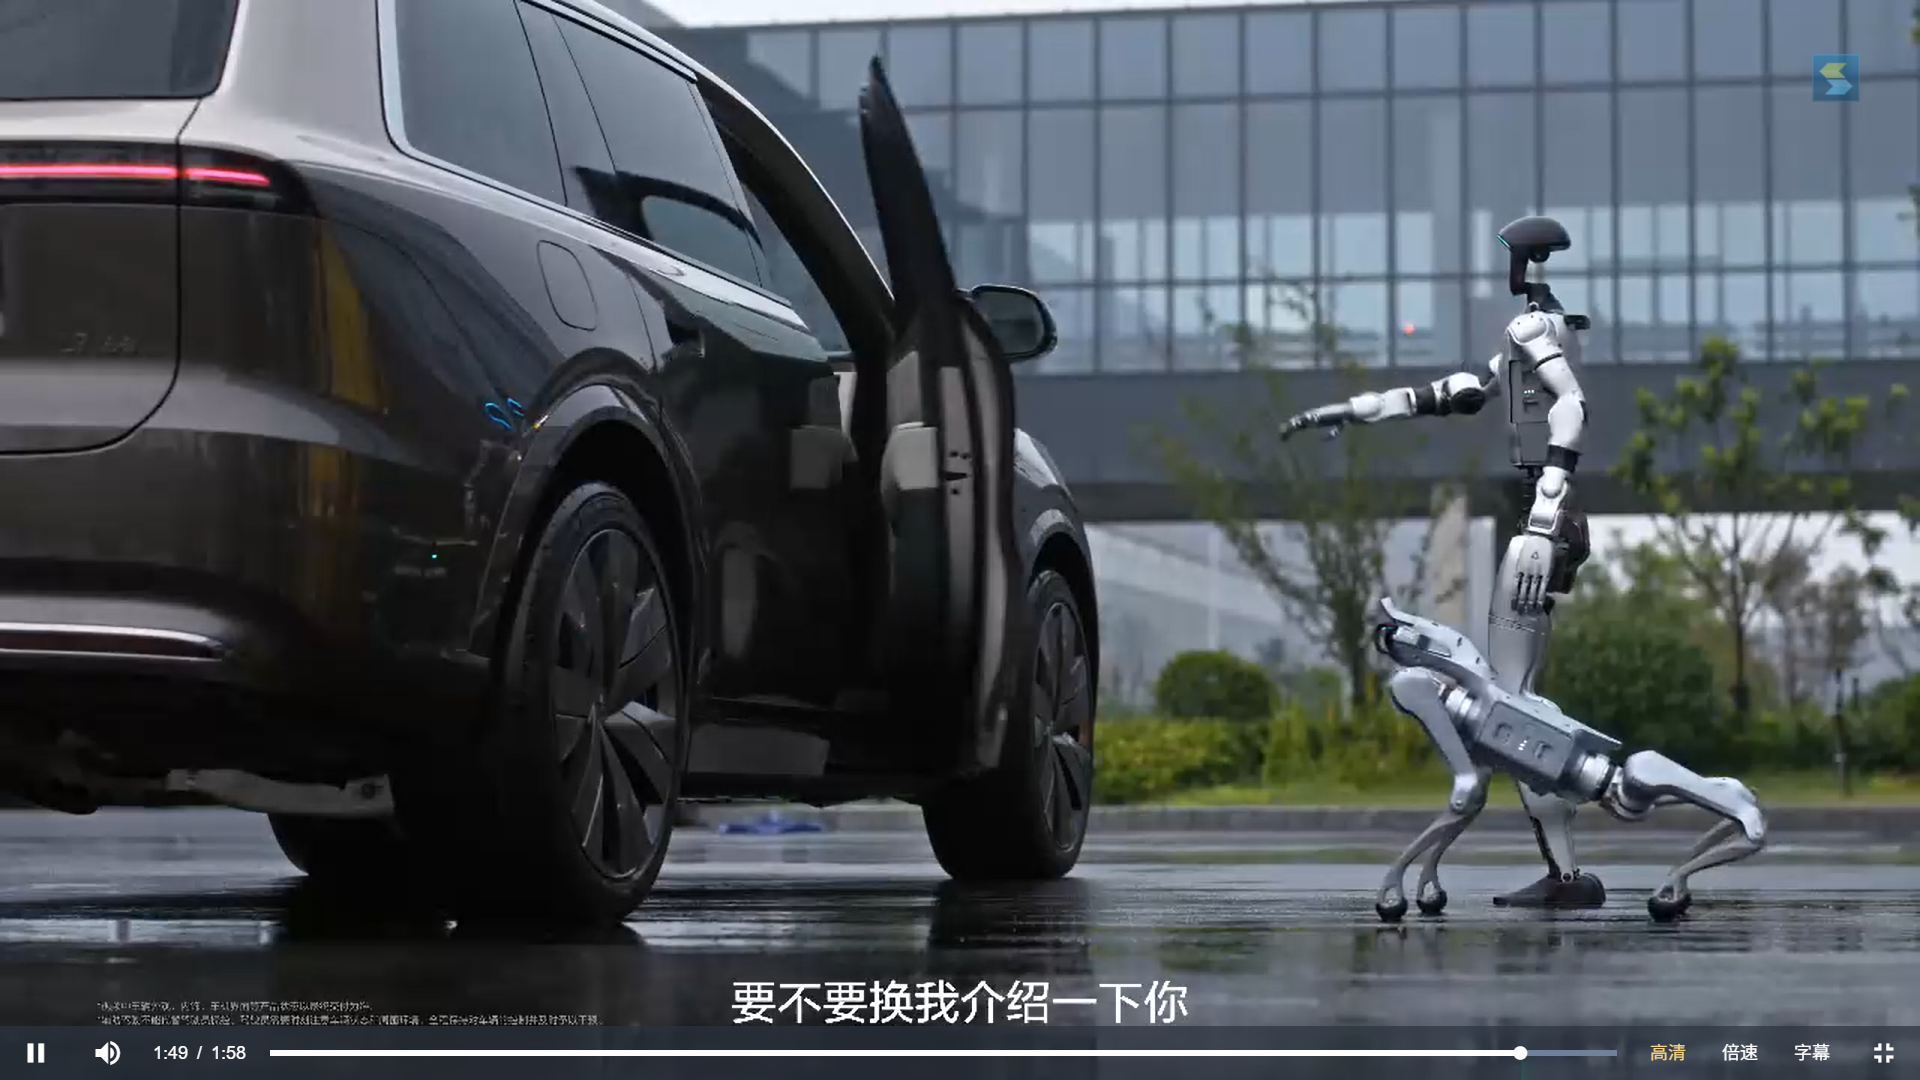
有意思的是,尽管这段机器人“亲测”的片中的主角没有一个真人,片头却出现了一段字幕提示,称“本片全部实拍,无AI制作”。
近年来,具身智能成为越来越多车企的宣传点。而这段跨界将参数变为可以感知的场景。在汽车营销陷入配置内卷的当下,这种“机器人评车”的跨界叙事或许会给汽车营销带来一些新的变化。

-
AGV调度系统数据瓶颈:没有更多数据时的优化策略AGV调度系统数据瓶颈:没有更多数据时的优化策略很多人以为,AGV调度系统的性能提升完全依赖于数据量的持续增加,其实不然。在工业场景中,数据获取成本与调度效率之间存在显著的边际递减效应。当系统已捕获足够覆盖95%以上场景的基础数据后,单纯增加数据量对调度精度的提升不足3%,反而会引发存储冗余与计算延迟问题。底层逻辑是:AGV调度本质是有限状态空间内的路径优化问题。以某汽车总装车间为例,其AGV网络查看详情
-
AGV机器人调度系统:数据瓶颈背后的底层逻辑数据孤岛与调度效率的悖论很多人以为,AGV机器人调度系统的性能瓶颈源于算力不足或算法复杂度,其实不然。在真实工业场景中,90%的调度延迟问题源于数据孤岛与协议异构性。当多品牌AGV混编运行时,不同厂商的通信协议、定位精度、传感器采样频率差异,会导致调度系统陷入「数据解析-转换-同步」的死循环,最终表现为路径规划失效或任务队列堆积。案例:上海临港某汽车总装车间的赛制级推演2023年Q2,某头部车企在查看详情


全国统一热线
400-886-5570
苏州市苏州工业园区金鸡湖街道苏虹中路503号



