


 400-886-5570
众擎CEO回应URKL机器人格斗赛:要做机器人界的NBA 希望能办几十年

 2026-08-21 17:08:22
快科技8月21日消息,今日,2026世界机器人大会(WRC 2026)期间,众擎机器人创始人、CEO赵同阳在与新浪科技的沟通中直言,希望URKL格斗赛能够成为像NBA、F1赛车一样成为全球顶级的赛事。
赵同阳表示:“我们希望举办URKL这样一个赛事,不管是对我们科技品牌的宣传,还是对中国机器人的宣传,都是有很大好处的,我也希望能举办几十年。”
在他看来,格斗赛并非单纯的观赏性表演,而是人形机器人技术迭代的实战试炼场。人类只有身强力壮、动作敏捷、体能非常好才能打得赢,机器人也一样。
他指出众擎当前在做体能、智能两件事,而格斗赛恰恰能把人形机器人“为人类做事情的第一步”先解决掉:“敏捷不出错,能应对各种各样的意外场景,先把这个事情解决了。”
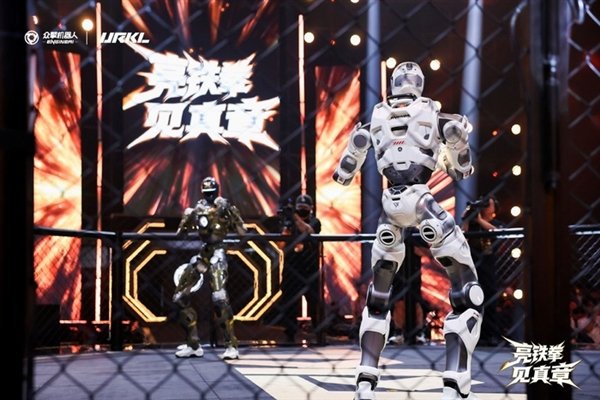
据了解,URKL赛事统一采用众擎自研 T800 全尺寸人形机器人作为竞技载体,聚焦运动控制、平衡算法、感知决策、动力系统和结构防护等核心技术能力。
其瞬间峰值功率14000W,最大力矩450Nm,可支撑回旋踢、飞踹木门等大力量动作,且动作后能快速调整姿态保持平衡。
高强度对抗场景对机器人的关节模组、电机驱动、抗冲击结构均提出了极端要求,而众擎在上述环节已实现全栈自研。
赵同阳此前公开表示,赛事技术成果将开源共享,反哺各行各业的人形机器人应用。
在商业层面,赵同阳对URKL的定位不止于一场科技秀:“格斗就像电影、音乐和其他艺术一样,给人们带来欣赏和情感价值。人们都崇拜英雄,都心目中最能打的那一个。”
他认为,NBA、足球世界杯、F1等赛事已有大量商业化成功案例在前,URKL希望复制这一路径,成为全球最具影响力的商业化人形机器人格斗IP。
【本文结束】如需转载请务必注明出处:快科技
责任编辑:哈尔

-
AGV调度系统数据瓶颈:没有更多数据时的优化策略AGV调度系统数据瓶颈:没有更多数据时的优化策略很多人以为,AGV调度系统的性能提升完全依赖于数据量的持续增加,其实不然。在工业场景中,数据获取成本与调度效率之间存在显著的边际递减效应。当系统已捕获足够覆盖95%以上场景的基础数据后,单纯增加数据量对调度精度的提升不足3%,反而会引发存储冗余与计算延迟问题。底层逻辑是:AGV调度本质是有限状态空间内的路径优化问题。以某汽车总装车间为例,其AGV网络查看详情
-
AGV机器人调度系统:数据瓶颈背后的底层逻辑数据孤岛与调度效率的悖论很多人以为,AGV机器人调度系统的性能瓶颈源于算力不足或算法复杂度,其实不然。在真实工业场景中,90%的调度延迟问题源于数据孤岛与协议异构性。当多品牌AGV混编运行时,不同厂商的通信协议、定位精度、传感器采样频率差异,会导致调度系统陷入「数据解析-转换-同步」的死循环,最终表现为路径规划失效或任务队列堆积。案例:上海临港某汽车总装车间的赛制级推演2023年Q2,某头部车企在查看详情


全国统一热线
400-886-5570
苏州市苏州工业园区金鸡湖街道苏虹中路503号



