


 400-886-5570
不“演”了!这届WRC,机器人开始学着“打工”了

 2026-08-21 20:10:05
2026年世界机器人大会(WRC)正式开幕了,一圈看下来,最大的感受是:机器人行业终于不浮躁了。
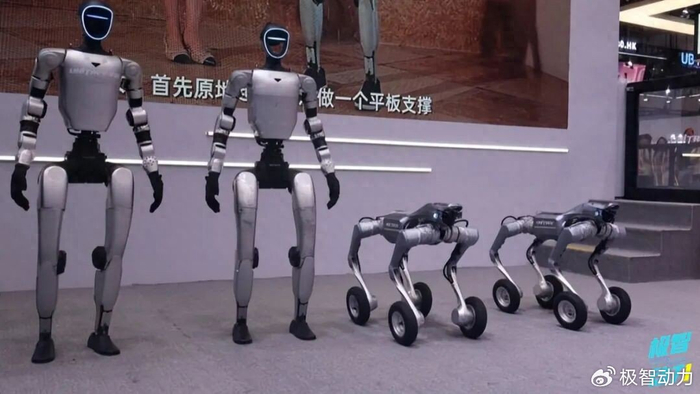
早几年WRC的主角是那些能翻跟头、会跳舞的“表演型选手”,谁的动作更花哨谁就能站C位,今年的机器人们完全换了个画风,有指路引导的、展馆讲解的、搬运货物的、装配零件的等等。
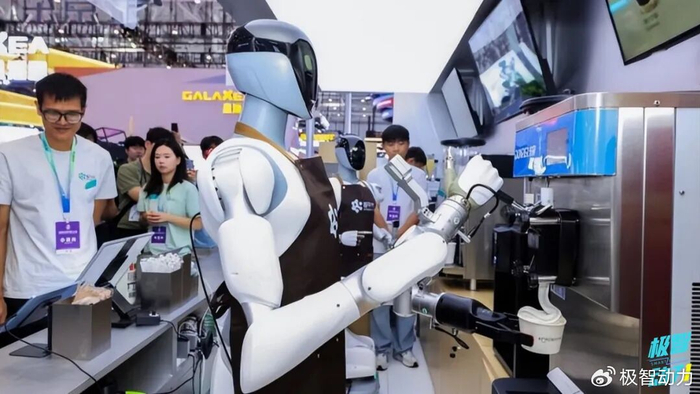
有些展台的场景真实到让人恍惚。
睿尔曼走的是远程操控的路子。他们在北京展台现场操作,远程指挥常州工厂的机器人完成设备调试,延迟控制在毫秒级,操作员甚至感觉不到机器人不在同一个城市。
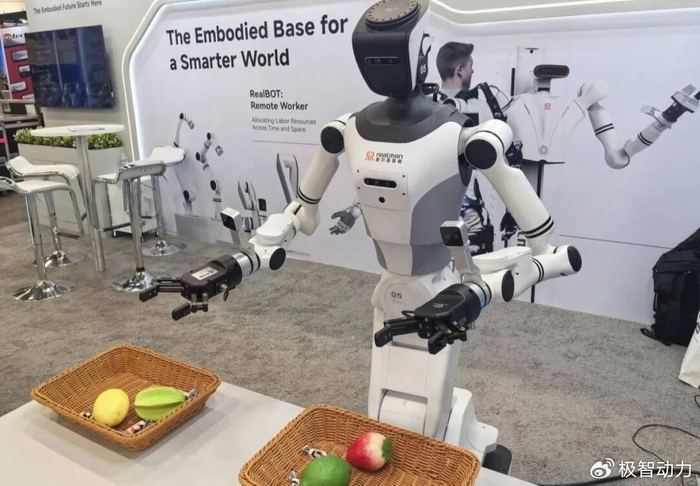
展台旁边,睿尔曼还搭了一个糕点制作台,跟北京稻香村的师傅一起做翻毛五仁月饼,机器人负责揉面、包馅,师傅在旁边看着就行。技术背后是50000小时平均无故障运行时间的可靠性背书,机器人的“上岗资格证”已经拿到了。
宇树这次没让机器人在展台上翻跟头。他们搭了一个厨房场景,G1机器人正在做早餐,把吐司放进面包机加热、把生菜码进盘子。模拟的是打工人早上想多睡十分钟的场景。
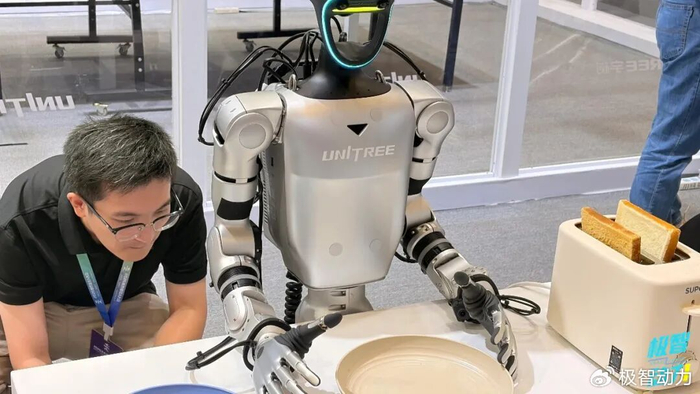
宇树这套逻辑其实挺清楚:机器人不需要一上来就变全能管家,先把一件家务学会、学扎实,再学下一件。跟人类学东西是一样的路子。很多人对宇树的印象还停留在“会整活”:翻跟斗、打拳击,但他们已经在往“能干活”的方向跑了。
瑞为技术把场景选在了机场行李转运。
在瑞为技术的展区,传送带把行李送过来,机器人用吸盘稳稳吸住行李箱,转身码进拖车,整个流程不用人插手。遇到软包行李,另外一台双臂机器人接手,用柔性夹持的方式抓取,不会把里面的东西压坏。
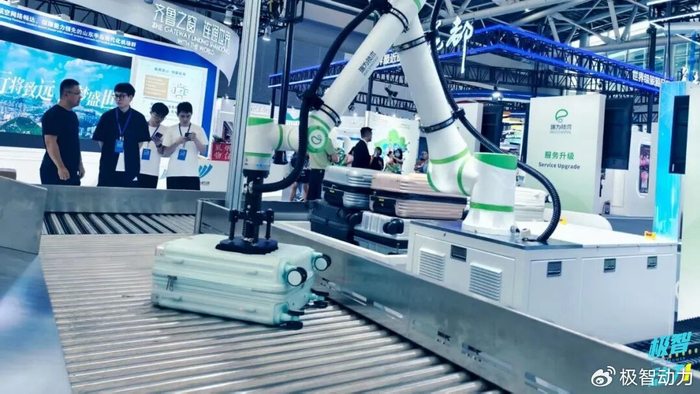
整套流程里,机器负责绝大多数标准化搬运,人只在异常情况时才需要介入。行李转运这个活,过去全靠人工,夜班加上高强度重复动作,招人越来越难。瑞为的方案切中的正是这个痛点,用机器替代90%的重劳动,让人只处理那10%的异常。
擎朗智能把咖啡亭、甜品屋、洗衣房搬进了展台。机器人打饮料、做咖啡、洗衣服,流程连贯到几乎不需要人插手。擎朗的大模型在执行动作前会先在虚拟空间里推演一遍效果,确保不会出错再动手,相当于给机器人装了一个“脑补”能力。
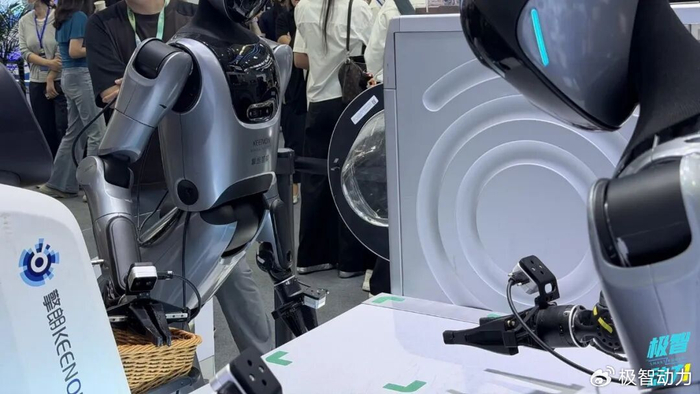
老板电器走得更远一些。他们直接在展台摆出了一个完整的厨房场景,用一台人形机器人来演示“厨房空间智能体”的概念。
写在最后:
这届WRC的信息量不小,但总结下来就是一句话:行业考核标准变了。能真正上岗、能稳定干活的机器人,才能站上展台的C位。

-
AGV调度系统数据瓶颈:没有更多数据时的优化策略AGV调度系统数据瓶颈:没有更多数据时的优化策略很多人以为,AGV调度系统的性能提升完全依赖于数据量的持续增加,其实不然。在工业场景中,数据获取成本与调度效率之间存在显著的边际递减效应。当系统已捕获足够覆盖95%以上场景的基础数据后,单纯增加数据量对调度精度的提升不足3%,反而会引发存储冗余与计算延迟问题。底层逻辑是:AGV调度本质是有限状态空间内的路径优化问题。以某汽车总装车间为例,其AGV网络查看详情
-
AGV机器人调度系统:数据瓶颈背后的底层逻辑数据孤岛与调度效率的悖论很多人以为,AGV机器人调度系统的性能瓶颈源于算力不足或算法复杂度,其实不然。在真实工业场景中,90%的调度延迟问题源于数据孤岛与协议异构性。当多品牌AGV混编运行时,不同厂商的通信协议、定位精度、传感器采样频率差异,会导致调度系统陷入「数据解析-转换-同步」的死循环,最终表现为路径规划失效或任务队列堆积。案例:上海临港某汽车总装车间的赛制级推演2023年Q2,某头部车企在查看详情


全国统一热线
400-886-5570
苏州市苏州工业园区金鸡湖街道苏虹中路503号



