


 400-886-5570
一“手”打天下!智元临界点斩获世界机器人运动会7枚金牌

 2026-08-26 18:23:24
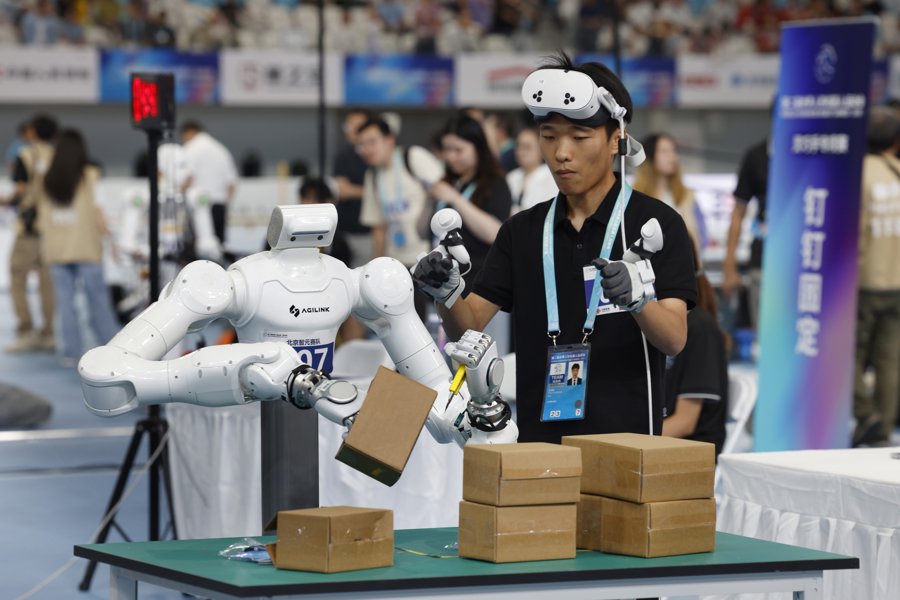
2026世界人形机器人运动会激战正酣,灵巧手专项决赛经过两日鏖战,智元子公司临界点(AGILINK)闯入全部八个项目的最终角逐,最终斩获“积木搭建”“粉末称重”“镊子夹豆”等七项金牌,并将四枚银牌、三枚铜牌一并收入囊中,成绩令人瞩目。
一“手”打天下,硬件算法皆可靠
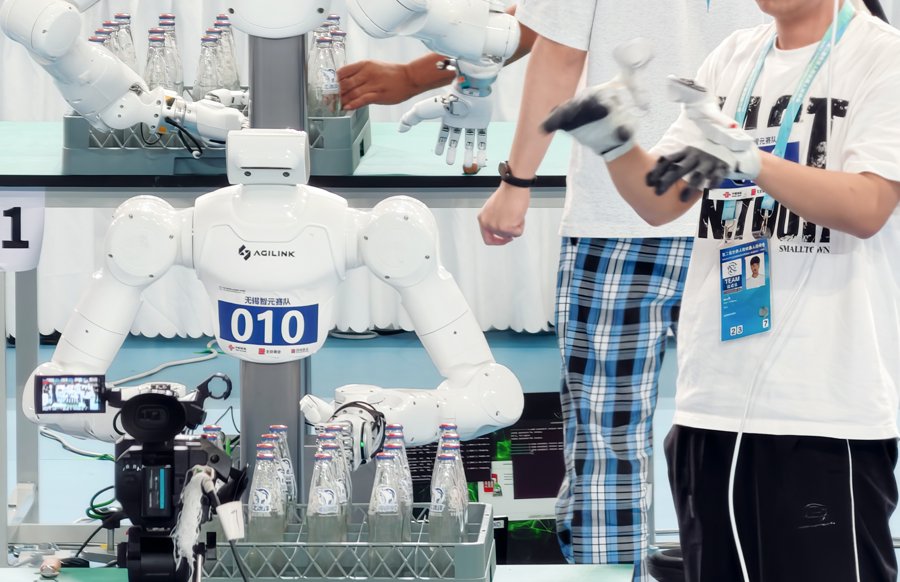
本次智元临界点参加比赛的灵巧手OmniHand具有极强通用性,在比赛中一“手”打天下,以量产版本参与灵巧手所有赛项,成功闯入所有赛项决赛,最后夺得七枚金牌。OmniHand整机重量仅510克,拥有16自由度,覆盖常用手势与完整抓握谱系,支持手背触控交互——将人机协作能力延伸至抓握之外。相比其他参赛队伍,在不同赛项中选取不同灵巧手,甚至同个赛项左右手都选取不同灵巧手,智元临界点OmniHand灵巧手真正做到覆盖范围广,通用程度高。本次运动会灵巧手八个赛项考察重点均有不同:例如粉末称重主要考察灵巧手的精细操作,开瓶撬盖则把考核点放在左右手协同,OmniHand凭借稳定可靠的本体和卓越算法系统,并且在八个赛项中的三个赛项中,实行了全自主操作,获得了金牌。
除了硬件的稳定可靠,算法也是支撑OmniHand成功夺冠的关键因素。针对不同赛项,智元临界点采用了不同的算法策略:“电动工具装配”赛项对灵巧手的精度要求很高,需要精准对准螺丝孔;同时,现场光照、地面平整度、桌子高度等对灵巧手发挥都会造成影响,对操作模型的鲁棒性提出了极高的要求。OmniHand导入了更多模态数据,提升强化学习的整体强度;在算法框架上,采用DUET双层具身接触智能架构,利用外层位姿控制与内层触觉控制,提升模型鲁棒性。“积木搭建”考察灵巧手的整体控制策略,OmniHand在双臂协同控制上,利用算法进行控制,减少两手干涉碰撞的风险。
AI Ready灵巧手,打造通用开放平台
OmniHand被业内称之为“AI Ready”灵巧手,原因在于它的高可靠、高稳定、高一致性,成为灵巧操作前沿研究 具身算法开发的坚实基座。在本次比赛中,智元临界点与武汉大学组成的联合参赛队伍,在粉末称重赛项中取得第一,武汉大学贡献了核心算法。“粉末称重”对于灵巧手的控制精度要求很高,具体是在称上20±0.5克,粉末需要灵巧手一点点抖到称上,极端考验手眼协同的闭环控制。武汉大学基于OmniHand进行算法开发,成功夺得该项比赛冠军。
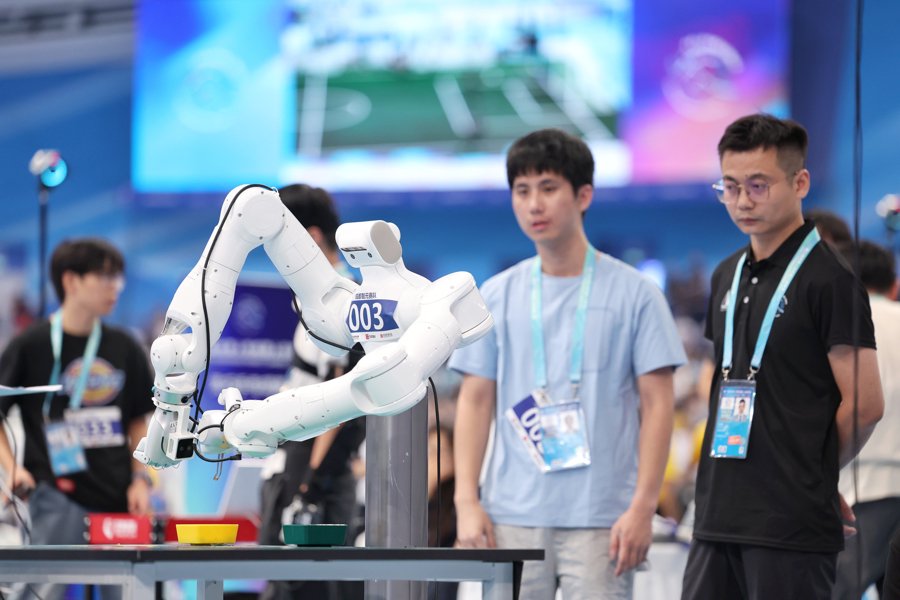
灵巧手作为人形机器人与真实物理世界交互的核心终端,决定了机器人精细作业、场景适配、实景落地的核心能力上限,机器人不止需要聪慧的“大脑”,更需要一双能感知、会适配、可稳定完成复杂精细操作的“灵巧之手”。作为全球市场份额排名第一的灵巧手公司,智元临界点累计出货量已经超过20,000台,沉淀了超50,000小时真实世界数据,依托规模化部署持续回流优质数据,反向驱动硬件工艺优化、算法模型迭代、操作能力升级。
未来,智元临界点将持续依托通用开放平台与海量实景数据优势,不断突破精细操作技术边界,以极致灵巧能力赋能具身智能产业,助力人形机器人加速迈入全新生产力时代。
原标题:一“手”打天下!智元临界点斩获世界机器人运动会7枚金牌

-
AGV调度系统数据瓶颈:没有更多数据时的优化策略AGV调度系统数据瓶颈:没有更多数据时的优化策略很多人以为,AGV调度系统的性能提升完全依赖于数据量的持续增加,其实不然。在工业场景中,数据获取成本与调度效率之间存在显著的边际递减效应。当系统已捕获足够覆盖95%以上场景的基础数据后,单纯增加数据量对调度精度的提升不足3%,反而会引发存储冗余与计算延迟问题。底层逻辑是:AGV调度本质是有限状态空间内的路径优化问题。以某汽车总装车间为例,其AGV网络查看详情
-
AGV机器人调度系统:数据瓶颈背后的底层逻辑数据孤岛与调度效率的悖论很多人以为,AGV机器人调度系统的性能瓶颈源于算力不足或算法复杂度,其实不然。在真实工业场景中,90%的调度延迟问题源于数据孤岛与协议异构性。当多品牌AGV混编运行时,不同厂商的通信协议、定位精度、传感器采样频率差异,会导致调度系统陷入「数据解析-转换-同步」的死循环,最终表现为路径规划失效或任务队列堆积。案例:上海临港某汽车总装车间的赛制级推演2023年Q2,某头部车企在查看详情


全国统一热线
400-886-5570
苏州市苏州工业园区金鸡湖街道苏虹中路503号



