


 400-886-5570
机器人迈入现实生活的“又一步”

 2026-08-27 07:13:15
本文转自:光明日报
机器人迈入现实生活的“又一步”
——写在第二届世界人形机器人运动会闭幕之际
本报记者 董城 本报通讯员 李嘉梁
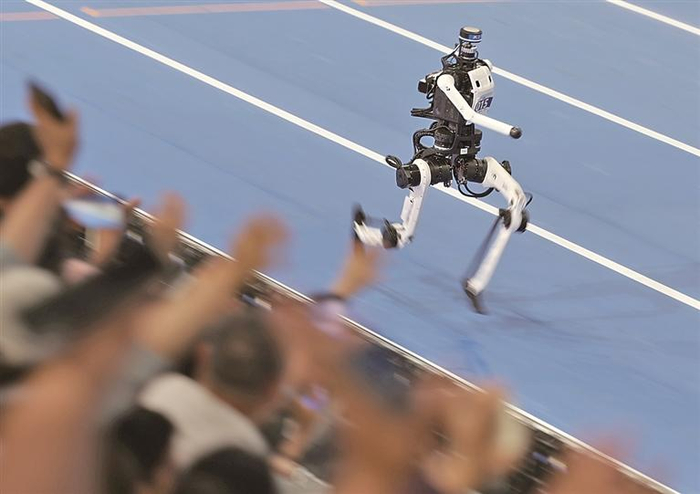
8月26日,第二届世界人形机器人运动会在国家速滑馆“冰丝带”闭幕。田径场上,不少战队以大幅刷新赛会纪录的成绩勇夺桂冠,展现了人形机器人的顶尖运动水准。具体应用场景中,赛场延伸至家庭、工业、应急救援等九大真实场景,彰显了机器人迈入现实生活的“又一步”。
小型组400米比赛中,北京人形机器人创新中心研发的天工Omni一骑绝尘,以45.66秒的绝对速度率先撞线,其掩面狂奔的“娇羞”姿势更是火遍全网。
“这样的跑步姿势是机器人自己选择的。我们的工程师只给定奖励目标,具体动作则由机器人自己在不断跌倒、爬起的过程中摸索出来。”北京人形机器人创新中心运动控制算法专家韩刚向记者揭秘了深层原因。面对弯道带来的离心力,机器人发现“捂脸跑”既能减轻关节处的磨损,又能以最快的速度完成比赛。
1500米比赛则更考验机器人的耐力与稳定性。最终,天卓队以2分21秒64的优异成绩赢得冠军,相较上届6分34秒40的夺冠成绩大幅提升,更打破了3分26秒的人类纪录。8月26日举行的100米决赛中,天骄队的人形机器人以8秒64的成绩获得大型组冠军,天骁队的人形机器人以11秒98的成绩获得小型组冠军。
北京邮电大学智能工程与自动化学院教授李剑表示,多项被大幅刷新的纪录彰显着近年来我国机器人技术的迅速发展,这些极限的突破也将为机器人在不同行业的应用奠定良好基础。
场景赛中,一批机器人展现出不凡潜能,成为“能干活能服务”的“实干家”。在“智慧充电服务岗”,参赛机器人需在30分钟内为三辆车完成拔枪、充电、复位的全流程服务,它们既需要精准识别充电口的位置,也需要控制插拔枪的力度,避免划伤车漆;在“综合服务岗”的竞争中,不少“机器人秘书”已经能做到自主摆放桌签、打印材料、碎纸等工作。
赛事组委会委员、中国软件评测中心副主任巩潇坦言,应用类赛事旨在考验机器人在非结构化环境中处理问题的能力。其中,“装配上料岗”的三道工序分别对应着三项挑战:“大负载搬运考验整机的力量和结构强度,多品类物料分拣考验视觉识别与分类能力,精细对孔插装考验毫米级的末端定位和力控精度。工序方向不同、各有侧重,合在一起就是工业场景下‘眼手脑’协同的完整闭环。”
在竞技成绩与应用能力双双实现突破之余,赛场内外的人文温度与科技活力同样令人眼前一亮。赛事吉祥物“智宝”吊卡、“冰丝带”摆件、悬浮徽章等上百款机器人主题文创产品亮相,开幕式当天,线下文创店销售额突破20万元。场馆之外,“嗨FUN”机器人闲玩市集在“冰丝带”院内开张,70个摊位中,机器人自己当“摊主”的摊位就有28个。
据悉,本届运动会的冠军机器人和高人气“选手”还将“快闪”到城市街区。“也许转过一个街角,大家就会与一位机器人‘明星’不期而遇。”赛事组委会常务副主任、北京市朝阳区区长聂杰英表示。
(本报记者 董城 本报通讯员 李嘉梁)

-
AGV调度系统数据瓶颈:没有更多数据时的优化策略AGV调度系统数据瓶颈:没有更多数据时的优化策略很多人以为,AGV调度系统的性能提升完全依赖于数据量的持续增加,其实不然。在工业场景中,数据获取成本与调度效率之间存在显著的边际递减效应。当系统已捕获足够覆盖95%以上场景的基础数据后,单纯增加数据量对调度精度的提升不足3%,反而会引发存储冗余与计算延迟问题。底层逻辑是:AGV调度本质是有限状态空间内的路径优化问题。以某汽车总装车间为例,其AGV网络查看详情
-
AGV机器人调度系统:数据瓶颈背后的底层逻辑数据孤岛与调度效率的悖论很多人以为,AGV机器人调度系统的性能瓶颈源于算力不足或算法复杂度,其实不然。在真实工业场景中,90%的调度延迟问题源于数据孤岛与协议异构性。当多品牌AGV混编运行时,不同厂商的通信协议、定位精度、传感器采样频率差异,会导致调度系统陷入「数据解析-转换-同步」的死循环,最终表现为路径规划失效或任务队列堆积。案例:上海临港某汽车总装车间的赛制级推演2023年Q2,某头部车企在查看详情


全国统一热线
400-886-5570
苏州市苏州工业园区金鸡湖街道苏虹中路503号



