


 400-886-5570
在WAIC近距离体验心言主动智能陪伴机器人巴布丨聚焦WAIC2026

 2026-07-17 17:46:36
本届WAIC徐汇展区定位于“生活之岸”,把智能终端和AI应用直接摆进日常,将叙事主线聚焦于“人的体验”。近万平方米的展厅沿着“从屏幕、到设备、再到身体”的路径展开——人们先看到屏幕里的虚拟内容,再接触手机、电脑等智能终端,随后走向更贴近身体的穿戴设备和具身智能产品。
这也是一条AI不断靠近人的路径。它不再只是等待人打开应用、输入指令,而开始进入真实空间,感知环境,理解人的状态,并在合适的时机主动参与互动。位于动线后段的C区聚焦智能穿戴与具身智能,心言集团首款家庭主动智能陪伴机器人巴布在此首次面向公众正式亮相。
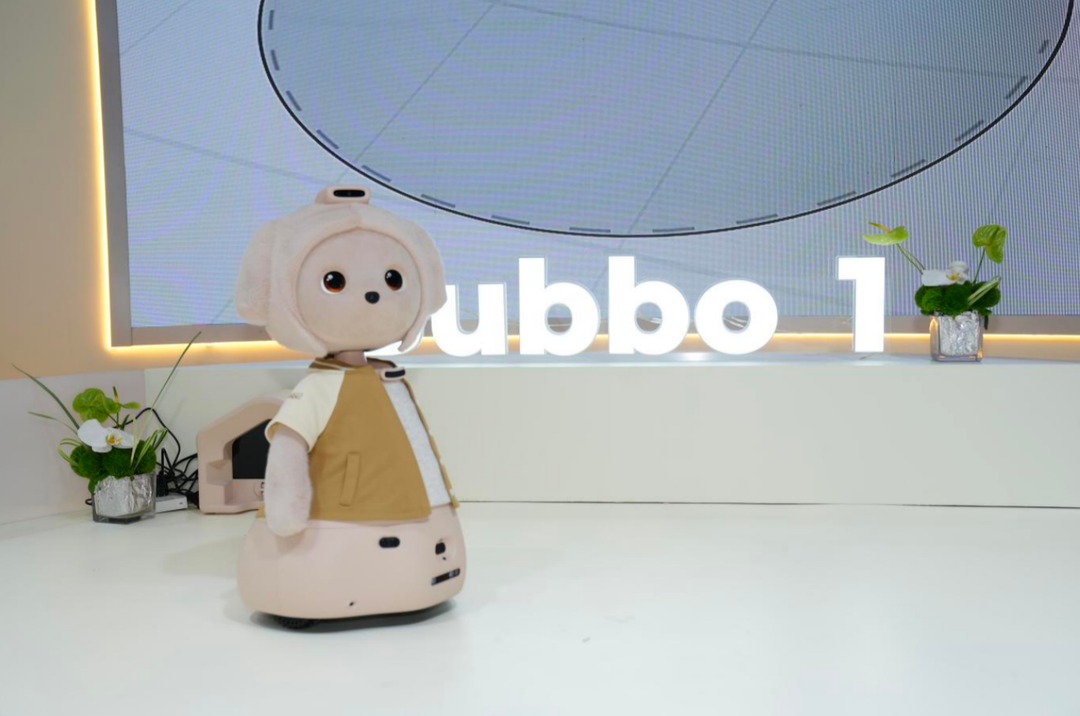 心言机器人巴布Bubbo 1
一个不像实验室的展位
巴布的展位没有将重点放在金属结构或技术参数上。浅色墙面、木质纹理和生活照片构成空间的主要视觉元素。巴布站在中央略微抬高的圆形平台上,更像被放进一个经过抽象处理的家庭场景,而不是一间展示精密机械的实验室。弧形空间上方写着一句话:“让陪伴主动发生”。
这句话也构成了理解巴布的一个入口。传统智能设备的交互从指令开始——用户提出问题,系统给出回答。巴布试图向前一步:通过多传感器融合感知用户的声音、动作和距离,结合持续互动的记忆,判断是否回应、以怎样的方式参与。及时回应是一种主动,提出建议是一种主动。判断此刻不应打扰,保持安静,同样也是一种主动。
对话、拍照、动作:三件小事
一位年轻观众走近巴布,轻声说“巴布、巴布”,语气略带试探。巴布先轻微转头对准说话者,停顿约一秒后回应:“在呢。我可以陪你聊天,也可以帮你拍照。如果你愿意,我们可以一起试试。”观众说话时它保持安静,没有打断。回答结束后头部略微回正,没有继续主动发起话题。
 心言机器人巴布Bubbo 1
这些细节看似微小,却直接提升了交流的自然程度。对于家庭型智能陪伴机器人来说,回答得多不一定意味着陪伴得好——主动智能不只是率先开口,更是理解一段交流为什么发生。“我今天有点累”是在寻求建议,也可能只想被倾听。“你在吗”有时不是在问功能,而是在确认对方是否愿意回应。
拍照功能的设计也指向类似的逻辑,拍照不仅是为了记录,也成为了互动本身。巴布身后的墙面上悬挂着生活照片,与它的拍摄能力形成呼应。在智能手机普及的今天,让机器人拍照本身并不构成技术奇观。但巴布的拍照不是单纯的影像指令执行——当人走近它、调整位置、等待提示并与它共同完成一次拍摄时,机器人开始参与一个真实的生活片段。此外,巴布拍照后生成的照片会自动以漫画形式推送到手机应用里,有效保护了使用者的肖像隐私。
动作方面,巴布此次展示的是一些相对简单的交互——转向声音来源、回应挥手、互动结束后安静下来。这些动作很难与展馆中跑跳、翻转的机器人相比,但巴布的动作不是在展示机械能力,而是在服务于交流。语言、视线和动作共同构成了主动智能陪伴机器人的回应方式。
在无人主动交流的几分钟内,巴布保持静止,没有发出声音或吸引注意,直到有人再次靠近才重新进入互动。对于一台需要长期存在于家庭空间中的机器人来说,“少做一些”和“在合适的时候再做”,本身也是产品能力。
从测测到巴布:陪伴走出屏幕
徐汇展区以“从屏幕到设备再到身体”为动线,心言机器人巴布自身的产品路径也与这条路线形成呼应。心言集团从测测App走向具身智能,表面看是从软件到硬件的跨度,但底层却有一定连续性:测测十余年面对的是用户在情绪和关系层面的陪伴需求,巴布则把这种需求从屏幕带进了家庭空间。
变化不止于外壳。线上产品可以等待用户主动打开,而实体机器人长期存在于生活环境中,需要处理自己与空间、家庭成员以及日常秩序之间的关系。过去积累的情感陪伴经验是起点,但能否转化为稳定、自然且不令人感到负担的实体陪伴,才是心言机器人真正需要回答的问题。
真正的考验在展会之后
对家庭陪伴机器人而言,展台上的功能展示只是序章。当展会结束、镜头离开,当巴布真正进入漫长而普通的日常生活,它能否持续理解人、判断情境并以适度方式参与——这才是衡量“主动智能”的标准。
心言机器人巴布目前展示的对话、拍照和简单动作,并不足以证明家庭情感陪伴的问题已经解决。但它至少把“让陪伴主动发生”从一个抽象概念,转化成了可以在现场被感知的具体体验。能让机器人回答问题不是终点,让机器人在真实生活中理解什么时候回应、什么时候安静,才是这条赛道真正的开始。

-
AGV调度系统数据瓶颈:没有更多数据时的优化策略AGV调度系统数据瓶颈:没有更多数据时的优化策略很多人以为,AGV调度系统的性能提升完全依赖于数据量的持续增加,其实不然。在工业场景中,数据获取成本与调度效率之间存在显著的边际递减效应。当系统已捕获足够覆盖95%以上场景的基础数据后,单纯增加数据量对调度精度的提升不足3%,反而会引发存储冗余与计算延迟问题。底层逻辑是:AGV调度本质是有限状态空间内的路径优化问题。以某汽车总装车间为例,其AGV网络查看详情
-
AGV机器人调度系统:数据瓶颈背后的底层逻辑数据孤岛与调度效率的悖论很多人以为,AGV机器人调度系统的性能瓶颈源于算力不足或算法复杂度,其实不然。在真实工业场景中,90%的调度延迟问题源于数据孤岛与协议异构性。当多品牌AGV混编运行时,不同厂商的通信协议、定位精度、传感器采样频率差异,会导致调度系统陷入「数据解析-转换-同步」的死循环,最终表现为路径规划失效或任务队列堆积。案例:上海临港某汽车总装车间的赛制级推演2023年Q2,某头部车企在查看详情


全国统一热线
400-886-5570
苏州市苏州工业园区金鸡湖街道苏虹中路503号



