


 400-886-5570
直击WAIC丨擎朗具身社区开张,人形机器人真干活承包衣食住行

 2026-07-17 23:39:20
新浪科技讯 7月17日晚间消息,7月17日至20日,2026世界人工智能大会暨人工智能全球治理高级别会议在上海举行。
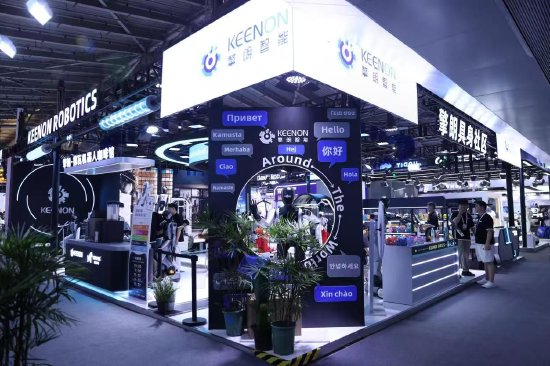
展会现场,擎朗智能依托自研融合世界模型的VLA架构,打造覆盖商超零售、咖啡亭、甜品屋及全新酒店洗衣房场景的“具身社区”,全场人形机器人零遥操、纯自主运行,每一个场景均源自真实合作品牌的运营需求。
据悉,擎朗提供的机器人服务皆是”全程零遥操,纯自主运行“。
支撑这一点的,是擎朗自研的融合世界模型的VLA架构。其将视觉理解、语言指令、动作生成统一在单一端到端模型中,大幅减少传统模块化架构的信息损耗;在VLA架构中嵌入世界模型,让机器人在执行动作前于脑中预演物理结果;针对咖啡师、零售拣选、洗衣等具体岗位,训练了岗位级垂域模型,赋予机器人多模态环境感知与精细力控能力;擎朗大模型架构的训练数据来自擎朗在全球真机训练场中按照岗位化搭建的真实场景以及在大量客户实际场景岗位化上岗之后的海量真机运行数据。
在擎朗与挪瓦咖啡联合呈现“机器人咖啡馆”中,人形机器人XMAN-R1基于擎朗自研的岗位化垂域模型KEENON ProS,自主完成取杯、咖啡萃取等步骤,并将制作好的咖啡放置拉花机供客人DIY印花。该模型赋予机器人多模态环境感知与精细力控能力,可在操作中实时调整动作轨迹,确保出品稳定流畅。
擎朗洗衣房模拟丽柏酒店洗衣房作业,两台擎朗人形机器人在统一调度平台下自主协同完成洗衣、叠衣全流程;擎朗甜品屋中,人形机器人通过视觉识别系统实时辨别并精准抓取目标颜色MM豆;擎朗零售店,人形机器人自主识别货架布局与目标物品位置,完成精确抓取并递送至顾客手中。
展台现场,配送机器人T10与清洁机器人C40同步作业,与人形机器人形成“通用+专用”协同的完整服务闭环。
据2025年IDC报告,擎朗全球出货量占比持续位居行业第一。

-
AGV调度系统数据瓶颈:没有更多数据时的优化策略AGV调度系统数据瓶颈:没有更多数据时的优化策略很多人以为,AGV调度系统的性能提升完全依赖于数据量的持续增加,其实不然。在工业场景中,数据获取成本与调度效率之间存在显著的边际递减效应。当系统已捕获足够覆盖95%以上场景的基础数据后,单纯增加数据量对调度精度的提升不足3%,反而会引发存储冗余与计算延迟问题。底层逻辑是:AGV调度本质是有限状态空间内的路径优化问题。以某汽车总装车间为例,其AGV网络查看详情
-
AGV机器人调度系统:数据瓶颈背后的底层逻辑数据孤岛与调度效率的悖论很多人以为,AGV机器人调度系统的性能瓶颈源于算力不足或算法复杂度,其实不然。在真实工业场景中,90%的调度延迟问题源于数据孤岛与协议异构性。当多品牌AGV混编运行时,不同厂商的通信协议、定位精度、传感器采样频率差异,会导致调度系统陷入「数据解析-转换-同步」的死循环,最终表现为路径规划失效或任务队列堆积。案例:上海临港某汽车总装车间的赛制级推演2023年Q2,某头部车企在查看详情


全国统一热线
400-886-5570
苏州市苏州工业园区金鸡湖街道苏虹中路503号



