


 400-886-5570
2025世界机器人大会亮点:ADI探讨具身智能产业化应用技术挑战

 2025-08-15 18:30:33
【导语】在具身智能浪潮席卷全球的当下,2025世界机器人大会(WRC)汇聚了科技界的目光。ADI中国区大众市场技术总监屈旭光受邀出席大会,围绕具身智能技术与应用展开深入讨论。面对具身智能产业化进程中的关键挑战,屈旭光分享了ADI如何通过高性能芯片与解决方案,为具身智能的落地提供坚实支撑,共同探索更智能、更高效的机器人时代。
当下,具身智能浪潮风起云涌,已成为全球科技领域最热门的赛道之一。在近日备受瞩目的2025世界机器人大会(WRC)期间,ADI中国区大众市场技术总监屈旭光受邀出席“具身智能技术与应用论坛”圆桌讨论,从芯片与解决方案的专业视角,分享了ADI如何为具身智能产业化进程提供坚实的底层支撑。
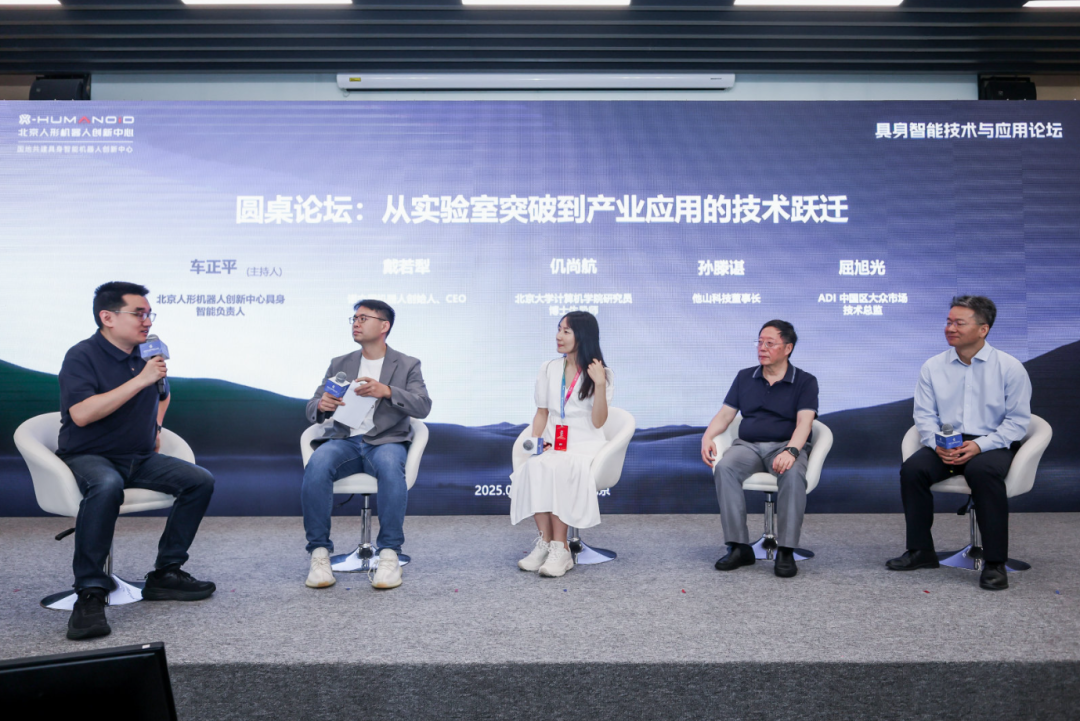
具身智能,这个承载着将AI赋予物理实体的宏大愿景,正站在从实验室突破走向产业规模化应用的关键路口,面临着关键的跃迁挑战。在现场热烈的讨论分享中,屈旭光基于ADI在机器人行业的深厚积淀,系统性地剖析了具身智能落地过程中面临的真实挑战。
ADI中国区大众市场技术总监屈旭光
运动控制:机器人拥有多达27个自由度的关节,如何对每一个电机的位置、速度和扭矩进行精确控制,并实现所有自由度之间默契的配合,是一个巨大的挑战。
环境感知:机器人需要通过视觉、雷达等多种方式感知外部世界,才能实现平稳行走和与环境的安全交互。如何融合多模态感知信息,是稳定运行的基础。
多体协作:未来的工厂或家庭场景中,多个机器人协同工作将成为常态。它们之间如何实现高效、低延迟的数据传输与交流是关键。
芯片小型化:要将强大的功能集成到灵巧手的手指等狭小空间内,芯片和方案的小型化、高集成度是无可回避的硬性要求。
功耗与续航:作为电驱动的移动平台,机器人无法携带无限的电池。在现有电池技术下,如何通过高效的电源管理,最大限度地延长其工作时长和使用寿命,直接决定了其实用价值。
面对这些环环相扣的难题,屈旭光表示,ADI不仅深刻理解这些挑战,更在这些关键技术领域进行了前瞻性布局,推出了针对性的旗舰产品。
TMC9660
在机器人最核心的关节控制部分,ADI推出的高集成单片伺服驱控芯片TMC9660,能够有效解决机器人设计中空间、效率与控制精度之间的矛盾。
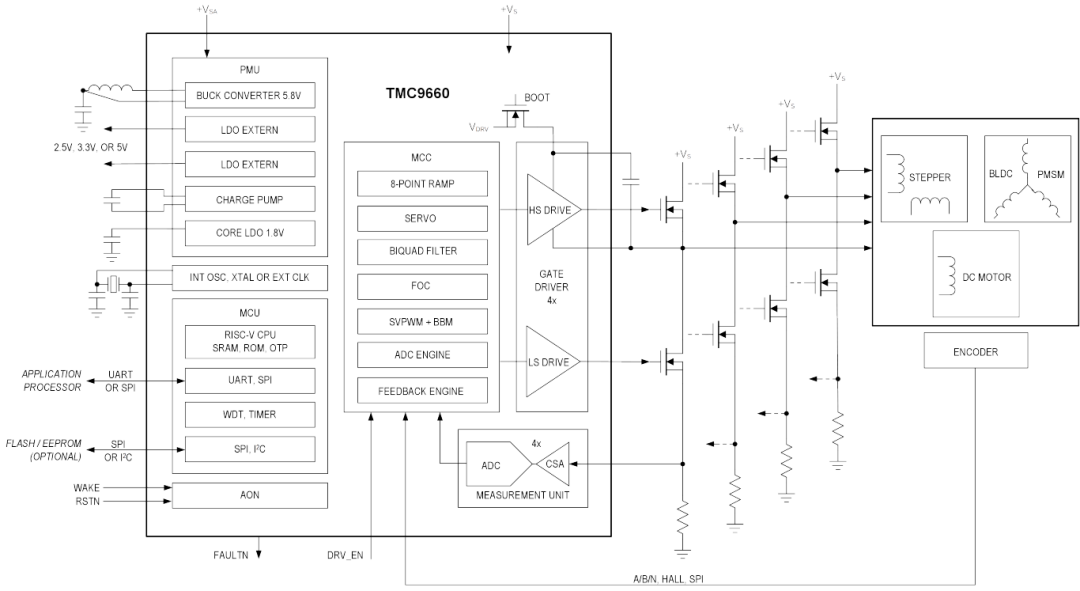
该芯片集成了MCU、伺服三环控制(位置、速度、电流)、70V/2A智能栅极驱动器(GDRV)、运放、LDOs及Buck转换器。开发者仅需外置功率MOSFET即可构成完整的伺服驱动单元。同样内置硬件FOC,无需繁琐的软件算法开发。MCC支持高达100kHz的伺服环路控制及8点Ramp轨迹发生器,确保高效、精准的运动控制。
ADMT4000
精准的控制离不开精确的反馈。如果说TMC9660是强健的肌肉,那么ADI的ADMT4000无源磁传感器,就是机器人灵敏的神经末梢,赋予了(le)其(qí)超(chāo)高(gāo)精(jīng)度(dù)的(de)位(wèi)置(zhì)感(gǎn)知(zhī)能(néng)力(lì)。
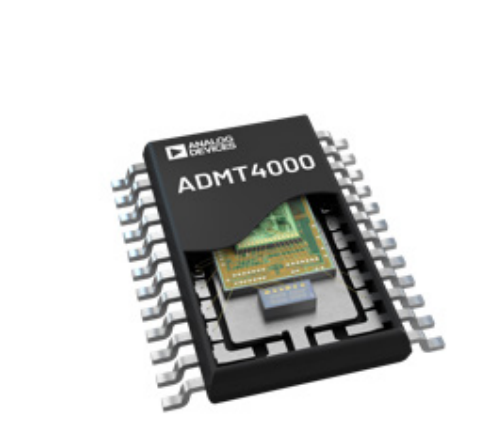
ADMT4000是(shì)绝(jué)对(duì)测(cè)量(liàng)范(fàn)围(wéi)为46圈,整个测量范围内达到±0.25度的精度,借助于这种新的多圈技术,省去了与单圈传感器结合使用的备用电池或机械齿轮,也可以免去线性执行器中的线性传感器。此外,对于未采用传统笨重机械多圈编码器的系统,这种传感器无需在上电时重新归位或重新校准,能够在完全无源(无供电)的状态下,精确记录多圈旋转运动。
除了在驱动与传感这两个单点上的技术突破,屈旭光补充道,ADI还从系统层面着手,通过先进的BMS电池管理系统和高效的电源管理方案,全面破解机器人的续航焦虑,确保其持久稳定运行。
从实验室的前沿突破,到产业应用的星辰大海,具身智能的跃迁之路,离不开底层硬件技术的坚实托举。
正如屈旭光所分享的,ADI正通过一系列高性能解决方案直面产业核心痛点——从运动控制到精准感知,从高效连接到极致小型化与长效续航,ADI正将宏大的具身智能构想,落实为产业化道路上坚实可靠的每一步,与全球合作伙伴共同迎接一个更智能、更高效的机器人时代。

-
AGV调度系统数据瓶颈:没有更多数据时的优化策略AGV调度系统数据瓶颈:没有更多数据时的优化策略很多人以为,AGV调度系统的性能提升完全依赖于数据量的持续增加,其实不然。在工业场景中,数据获取成本与调度效率之间存在显著的边际递减效应。当系统已捕获足够覆盖95%以上场景的基础数据后,单纯增加数据量对调度精度的提升不足3%,反而会引发存储冗余与计算延迟问题。底层逻辑是:AGV调度本质是有限状态空间内的路径优化问题。以某汽车总装车间为例,其AGV网络查看详情
-
AGV机器人调度系统:数据瓶颈背后的底层逻辑数据孤岛与调度效率的悖论很多人以为,AGV机器人调度系统的性能瓶颈源于算力不足或算法复杂度,其实不然。在真实工业场景中,90%的调度延迟问题源于数据孤岛与协议异构性。当多品牌AGV混编运行时,不同厂商的通信协议、定位精度、传感器采样频率差异,会导致调度系统陷入「数据解析-转换-同步」的死循环,最终表现为路径规划失效或任务队列堆积。案例:上海临港某汽车总装车间的赛制级推演2023年Q2,某头部车企在查看详情


全国统一热线
400-886-5570
苏州市苏州工业园区金鸡湖街道苏虹中路503号



