


 400-886-5570
激光干涉仪:解锁协作机器人DD马达的精度密码

 2025-07-21 18:30:51
【导语】在微米级精密作业的挑战下,协作机器人的核心动力单元DD马达旋转精度成为关键。如何确保其达到角秒级精度?SJ6000激光干涉仪携手角度反射镜组与WR50自动精密转台,以±1″的测量精度和0.01″的分辨力,揭示了答案。从汽车装配到芯片制造,激光干涉仪等精密测量仪器正默默守护着协作机器人的高效精准运行,重塑产业未来。
当协作机器人需要执行微米级的精密任务时,一个隐形挑战浮出水面:如何确保其核心动力单元DD马达的旋转精度达到角秒级?答案藏在一束激光的干涉条纹之中。
解决方案:
SJ6000激光干涉仪+角度反射镜组+WR50自动精密转台,测量精度:±1″;分辨力:0.01″。
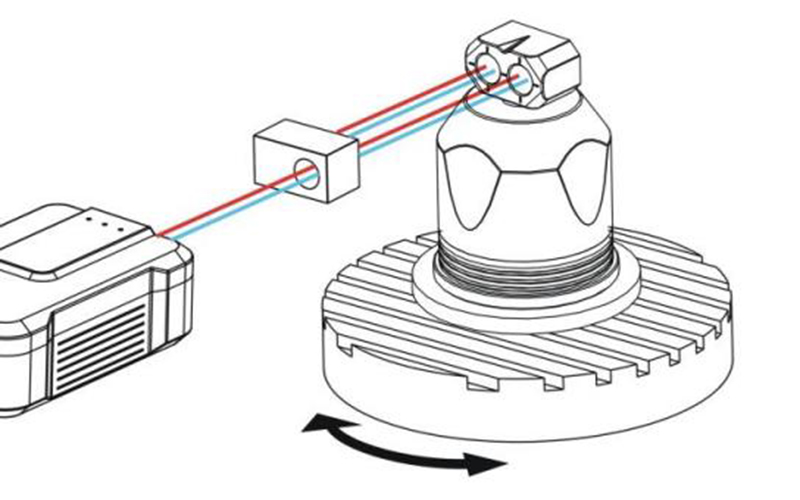
DD马达旋转角度测量示意图
测量流程:
将WR50自动精密转台固定在马达轴心,其顶部反设镜可相对基座反向旋转,反射镜始终与激光束角度锁定在0.5度内,转台每旋转5°,反射镜即反向旋转5°,此时软件将WR50的精密圆光栅角度值和SJ6000的角度值进行合并计算,得出马达实际转动的角度。
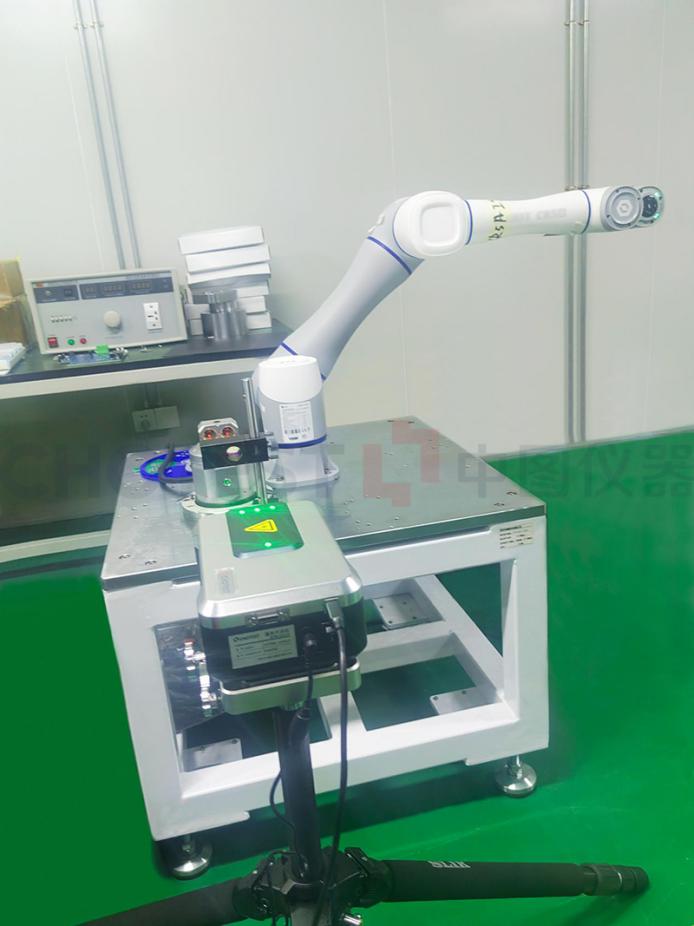
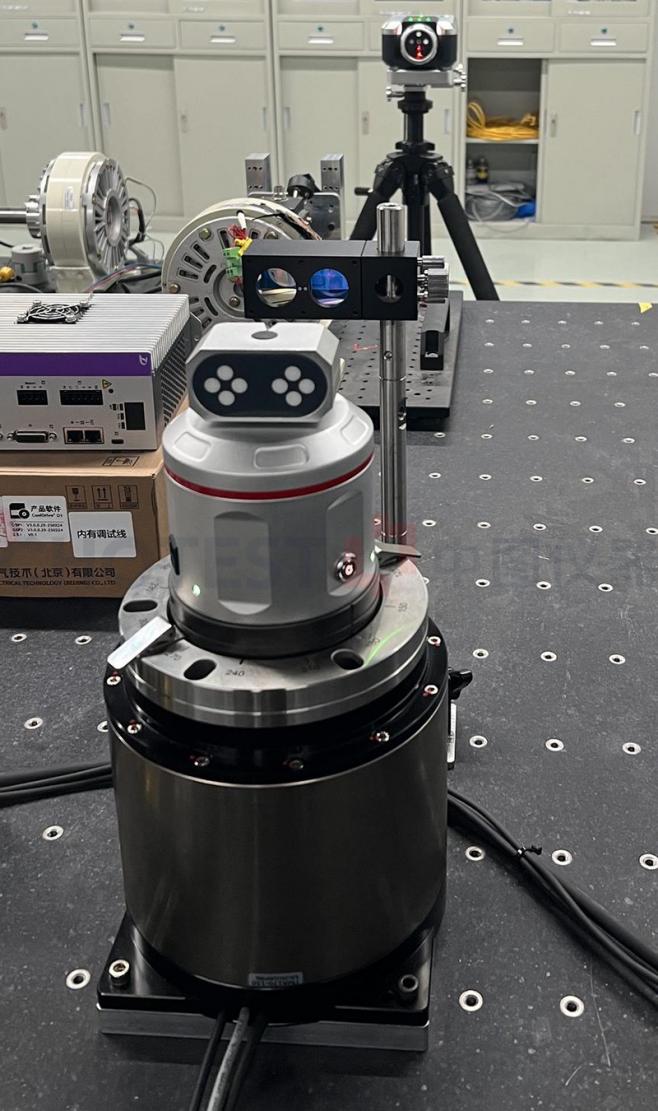
激光干涉仪测量结束后自动进行补偿,确保DD马达旋转精度符合要求。
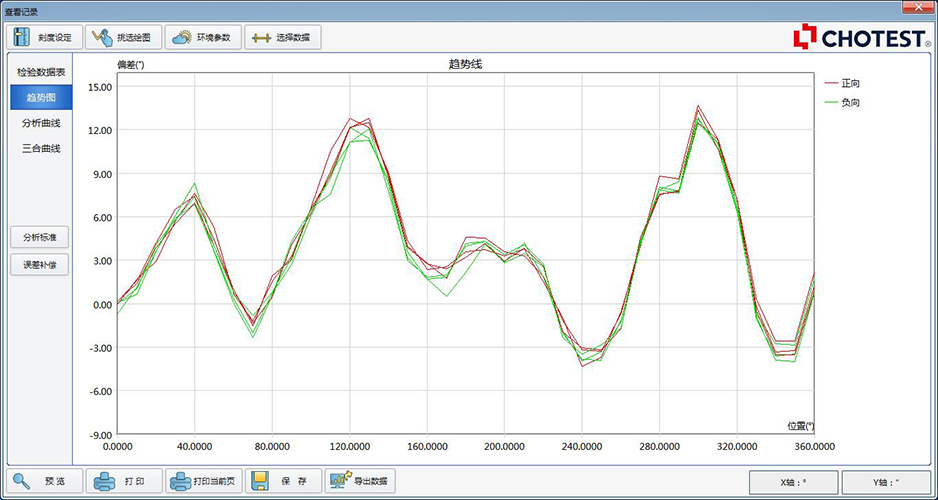
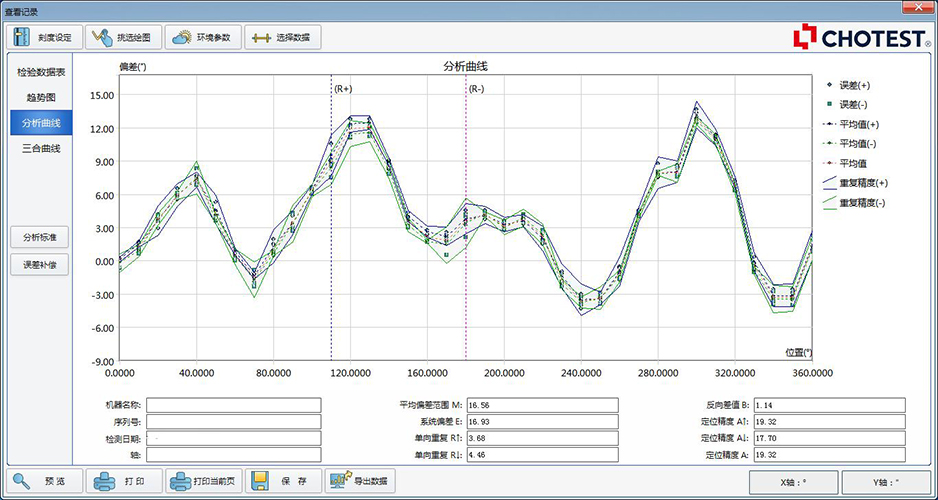
补偿前数据
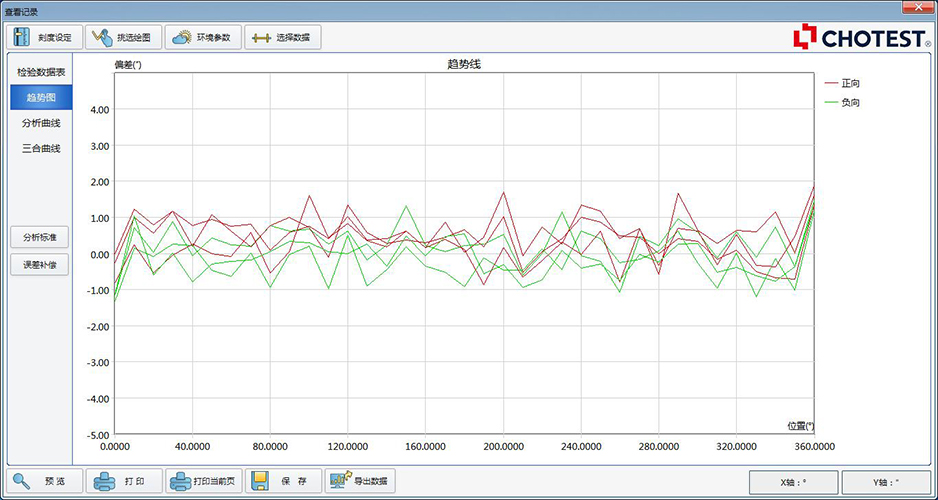
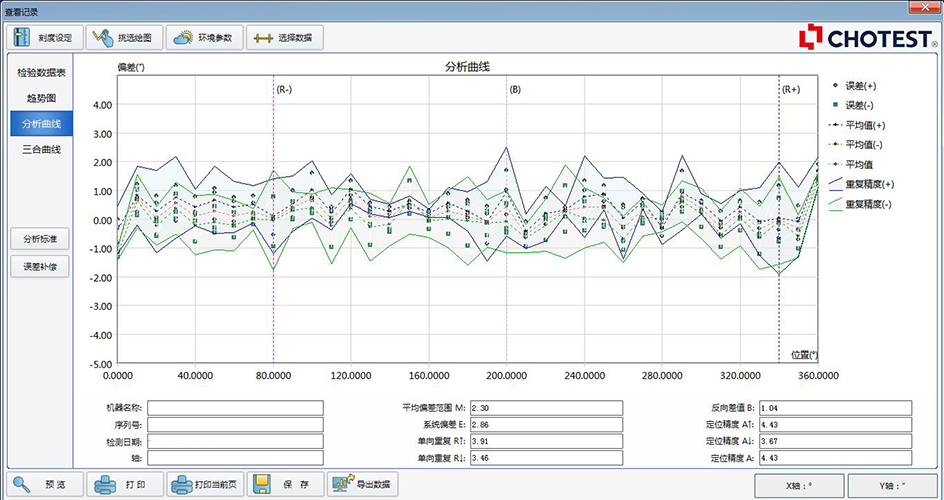
补偿后数据
从汽车工厂的装配线到无尘室里的芯片制造,协作机器人正以人类般的灵巧重塑产业。而在这背后,是以激光干涉仪为代表的精密测量仪器的默默守护,为协作机器人的安全高效精准运行保驾护航。

-
AGV调度系统数据瓶颈:没有更多数据时的优化策略AGV调度系统数据瓶颈:没有更多数据时的优化策略很多人以为,AGV调度系统的性能提升完全依赖于数据量的持续增加,其实不然。在工业场景中,数据获取成本与调度效率之间存在显著的边际递减效应。当系统已捕获足够覆盖95%以上场景的基础数据后,单纯增加数据量对调度精度的提升不足3%,反而会引发存储冗余与计算延迟问题。底层逻辑是:AGV调度本质是有限状态空间内的路径优化问题。以某汽车总装车间为例,其AGV网络查看详情
-
AGV机器人调度系统:数据瓶颈背后的底层逻辑数据孤岛与调度效率的悖论很多人以为,AGV机器人调度系统的性能瓶颈源于算力不足或算法复杂度,其实不然。在真实工业场景中,90%的调度延迟问题源于数据孤岛与协议异构性。当多品牌AGV混编运行时,不同厂商的通信协议、定位精度、传感器采样频率差异,会导致调度系统陷入「数据解析-转换-同步」的死循环,最终表现为路径规划失效或任务队列堆积。案例:上海临港某汽车总装车间的赛制级推演2023年Q2,某头部车企在查看详情


全国统一热线
400-886-5570
苏州市苏州工业园区金鸡湖街道苏虹中路503号



