


 400-886-5570
国产腔镜手术机器人力感知与力反馈技术临床试验成功

 2026-09-02 06:51:03
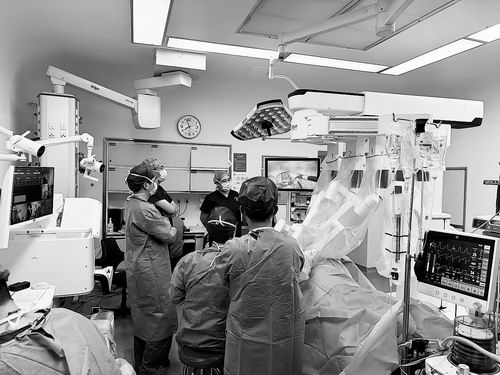
手术现场。
本报讯(记者陈彬)近日,由东南大学教授宋爱国牵头,联合南京佗道医疗科技股份有限公司共同研发的力交互腔镜手术机器人,在郑州大学第一附属医院与新疆医科大学第一附属医院泌尿外科团队的密切协同下,成功完成两例肾部分切除术与一例前列腺癌根治术。本次临床试验成功,充分验证了力反馈技术在腔镜手术机器人超远距离远程手术场景下的稳定性、操作精准度与实时响应能力。
针对腹腔镜手术器械杆直径小于9毫米的狭小操作空间与高精度力觉感知需求,宋爱国团队基于电阻应变原理,自主研发新型结构的三维力手术提拉力传感器和夹持力传感器,攻克小型手术器械内集成多维力感知的难题。团队通过仿真优化结构设计、精确规划敏感器件布局、设计专用信号调理电路及温度补偿策略,搭建高精度标定平台进行解耦标定,实现了末端组织接触力的高精度测量。
这套小型化、高精度、低耦合多维力传感器,让手术机器人具备接近人手的精细力觉感知能力,填补了国产腔镜机器人力感知领域技术空白,具有重要的临床应用价值和产业化前景。在此基础上,团队进一步攻克腔镜手术机器人力反馈控制技术与力觉临场感遥操作关键技术,相关成果在项目参与单位落地,已完成型式检验,经过多轮动物实验后正式进入临床试验阶段。
近日完成的临床试验中,主刀医生坐于控制台前,借助搭载的3D4K荧光影像系统,可将患者体内组织纹理放大10至20倍实现高清成像;远隔2400公里外的机械臂能够实时同步响应手术操作指令,流畅完成分离、游离、切割等核心动作,全程定位精度完全满足临床手术规范要求。其中前列腺癌根治术全程仅用时1小时09分,有效缩短了患者麻醉时间,降低术后恢复潜在风险。
据悉,这是国内首款实现临床落地应用的国产腔镜机器人力反馈技术。依托国家重点研发计划项目“手术机器人力感知与力反馈技术”科研成果,该设备与3D4K荧光内窥镜形成“视觉+触觉”双重感知升级,在清晰呈现手术视野的同时,为术者提供精细真实的术中触觉反馈,大幅提升操作手感与手术安全性。

-
AGV调度系统数据瓶颈:没有更多数据时的优化策略AGV调度系统数据瓶颈:没有更多数据时的优化策略很多人以为,AGV调度系统的性能提升完全依赖于数据量的持续增加,其实不然。在工业场景中,数据获取成本与调度效率之间存在显著的边际递减效应。当系统已捕获足够覆盖95%以上场景的基础数据后,单纯增加数据量对调度精度的提升不足3%,反而会引发存储冗余与计算延迟问题。底层逻辑是:AGV调度本质是有限状态空间内的路径优化问题。以某汽车总装车间为例,其AGV网络查看详情
-
AGV机器人调度系统:数据瓶颈背后的底层逻辑数据孤岛与调度效率的悖论很多人以为,AGV机器人调度系统的性能瓶颈源于算力不足或算法复杂度,其实不然。在真实工业场景中,90%的调度延迟问题源于数据孤岛与协议异构性。当多品牌AGV混编运行时,不同厂商的通信协议、定位精度、传感器采样频率差异,会导致调度系统陷入「数据解析-转换-同步」的死循环,最终表现为路径规划失效或任务队列堆积。案例:上海临港某汽车总装车间的赛制级推演2023年Q2,某头部车企在查看详情


全国统一热线
400-886-5570
苏州市苏州工业园区金鸡湖街道苏虹中路503号



