


 400-886-5570
中国科学院沈阳自动化研究所:研究基于石墨烯/PDMS封装的医用胶带柔性传感器,用于水下机器人运动检测

 2025-07-17 14:00:34
【导语】水下环境感知对机器人操作至关重要,而柔性传感器因其适应性广而在深海应用中展现出巨大潜力。然而,水下柔性传感器的实现仍面临重大挑战。近期,中国科学院沈阳自动化研究所的郭洪吉等研究人员在《ADVANCED MATERIALS TECHNOLOGIES》上发表论文,提出了一种基于纳米裂纹效应的石墨烯/聚二甲基硅氧烷(PDMS)封装医疗胶带柔性传感器,用于水下机器人的姿态检测。该传感器具有高灵敏度、高疏水性和优异的稳定性,为水下应用提供了新思路。
水下环境感知对机器人操作至关重要。由于柔性传感器能够适应各种形状和表面,因此在深海生物捕获、环境检测和机械操作等科学应用中具有广泛的应用前景。然而,面对复杂的水下环境,实现水下柔性传感器以满足众多水下应用的需求仍是一项重大挑战。本文,中国科学院沈阳自动化研究所郭洪吉等研究人员在《ADVANCED MATERIALS TECHNOLOGIES》期刊发表名为“A Nanocrack-Based Graphene/PDMS-Encapsulated Medical Tape Flexible Sensor for Motion Detection of Underwater Robots”的论文,受仿生结构启发,如蝎子腿关节和荷叶表面,提出了一种基于石墨烯/聚二甲基硅氧烷(PDMS)的柔性应变传感器,其敏感性基于纳米裂纹效应。
该医用胶带纳米裂纹基传感器展现出高灵敏度(GF = 1.98)、高疏水性(接触角 = 133°)及弯曲循环稳定性(5000次循环测试后ΔR/R0 < 0.2)。此外,该传感器可应用于机器人手部实现精准姿态监测与交互感知。本研究成果为水下柔性传感提供了创新解决方案,对提升水下机器人及其他相关海洋领域的操作灵活性具有重要潜力和应用价值。
图文导读
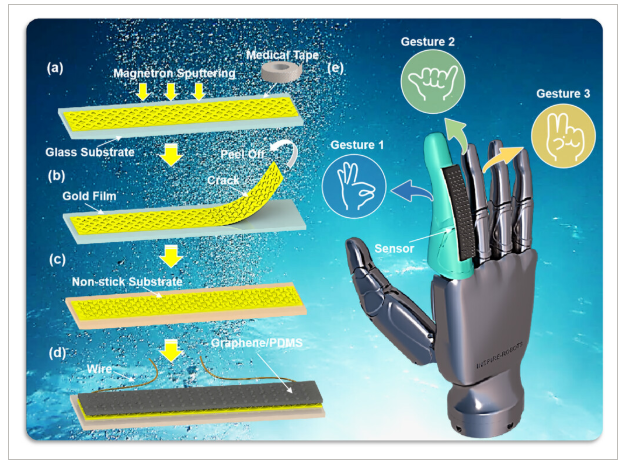
图1、纳米裂纹敏化石墨烯/PDMS 封装医用胶带柔性应变传感器的制造工艺。
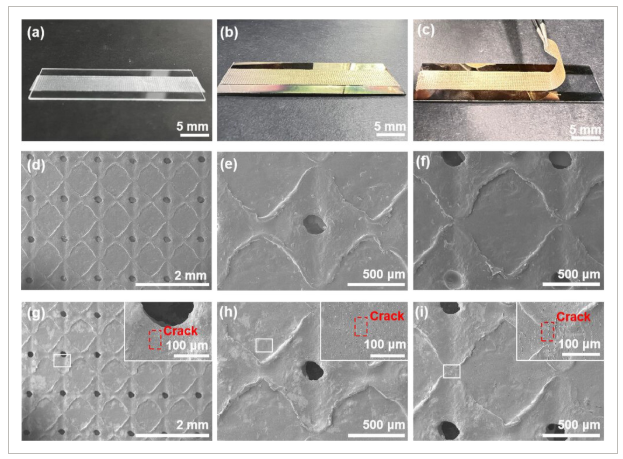
图2. 在医用胶带上制造纳米裂纹。
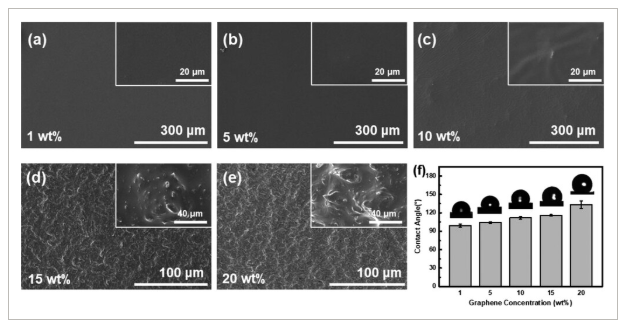
图3、不同浓度石墨烯/PDMS 的形态特征。
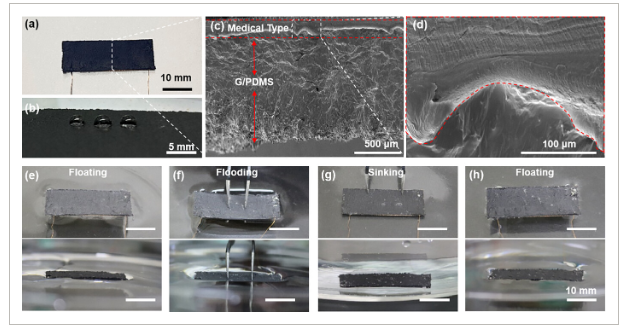
图4. NbG/PeMT 在水浸后发生变化。
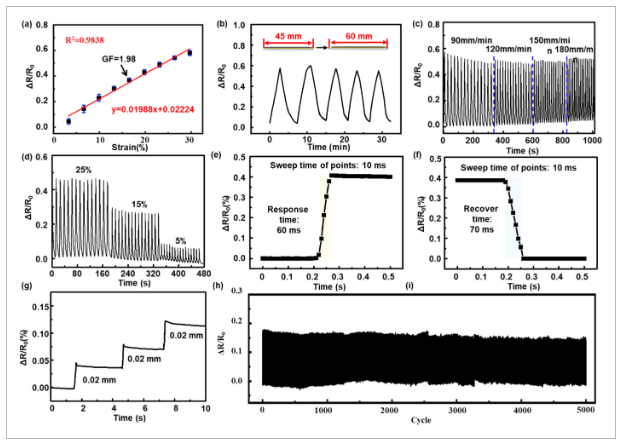
图5. 纳米裂纹敏化石墨烯/PDMS 封装的医用胶带柔性应变传感器的性能测试图像。
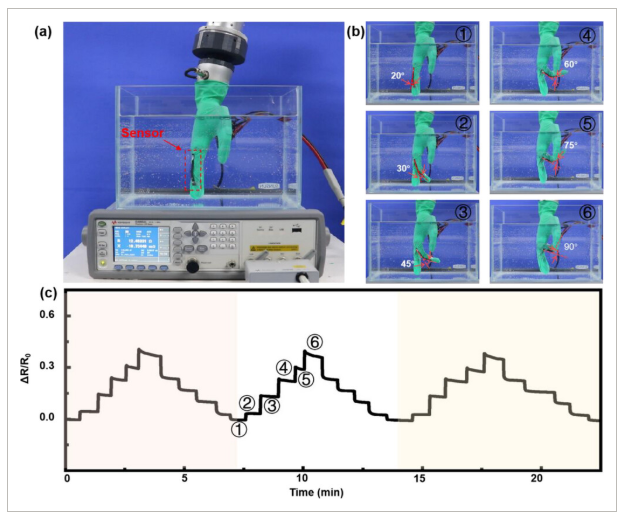
图6、NbG/PeMT集成到机械手食指的近端手指关节中。
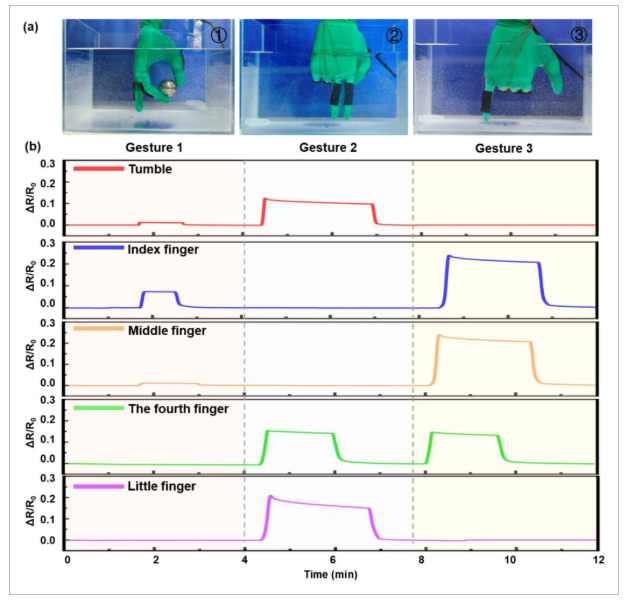
图7. NbG/PeMT的应用集成了机械手,用于不同的手势识别。
小结
一种基于纳米裂纹的石墨烯/聚二甲基硅氧烷(PDMS)封装医疗胶带柔性传感器用于水下机器人姿态检测的新型方法已被提出。该传感器的制造过程简单,适合大规模生产。其设计包括医疗胶带基底、作为电极的纳米裂纹金(Au)层,以及用于封装的石墨烯/PDMS层。实验结果表明,基于纳米裂纹的石墨烯/PDMS封装医疗胶带传感器应变测量范围可达30%,灵敏度为GF 1.98。经过5000次疲劳测试后,传感器展现出优异的稳定重复性。机器人手指姿态监测实验证实了该传感器对水下机器人手部运动状态的实时监测能力。综上所述,我们提出了一种水下柔性传感器的封装方法。本文提出的NbG/PeMT传感器具有高线性灵敏度、宽测量范围、简单结构和良好重复性,使其在水下机器人姿态监测及其他相关海洋领域具有广阔应用前景。
文献:
https://doi.org/10.1002/admt.202500620
来源:材料分析与应用

-
AGV调度系统数据瓶颈:没有更多数据时的优化策略AGV调度系统数据瓶颈:没有更多数据时的优化策略很多人以为,AGV调度系统的性能提升完全依赖于数据量的持续增加,其实不然。在工业场景中,数据获取成本与调度效率之间存在显著的边际递减效应。当系统已捕获足够覆盖95%以上场景的基础数据后,单纯增加数据量对调度精度的提升不足3%,反而会引发存储冗余与计算延迟问题。底层逻辑是:AGV调度本质是有限状态空间内的路径优化问题。以某汽车总装车间为例,其AGV网络查看详情
-
AGV机器人调度系统:数据瓶颈背后的底层逻辑数据孤岛与调度效率的悖论很多人以为,AGV机器人调度系统的性能瓶颈源于算力不足或算法复杂度,其实不然。在真实工业场景中,90%的调度延迟问题源于数据孤岛与协议异构性。当多品牌AGV混编运行时,不同厂商的通信协议、定位精度、传感器采样频率差异,会导致调度系统陷入「数据解析-转换-同步」的死循环,最终表现为路径规划失效或任务队列堆积。案例:上海临港某汽车总装车间的赛制级推演2023年Q2,某头部车企在查看详情


全国统一热线
400-886-5570
苏州市苏州工业园区金鸡湖街道苏虹中路503号



